otro
  • ¿Qué rendimiento ofrecen las cámaras robóticas en entornos industriales con poca luz?
    ¿Qué rendimiento ofrecen las cámaras robóticas en entornos industriales con poca luz? Nov 06, 2026
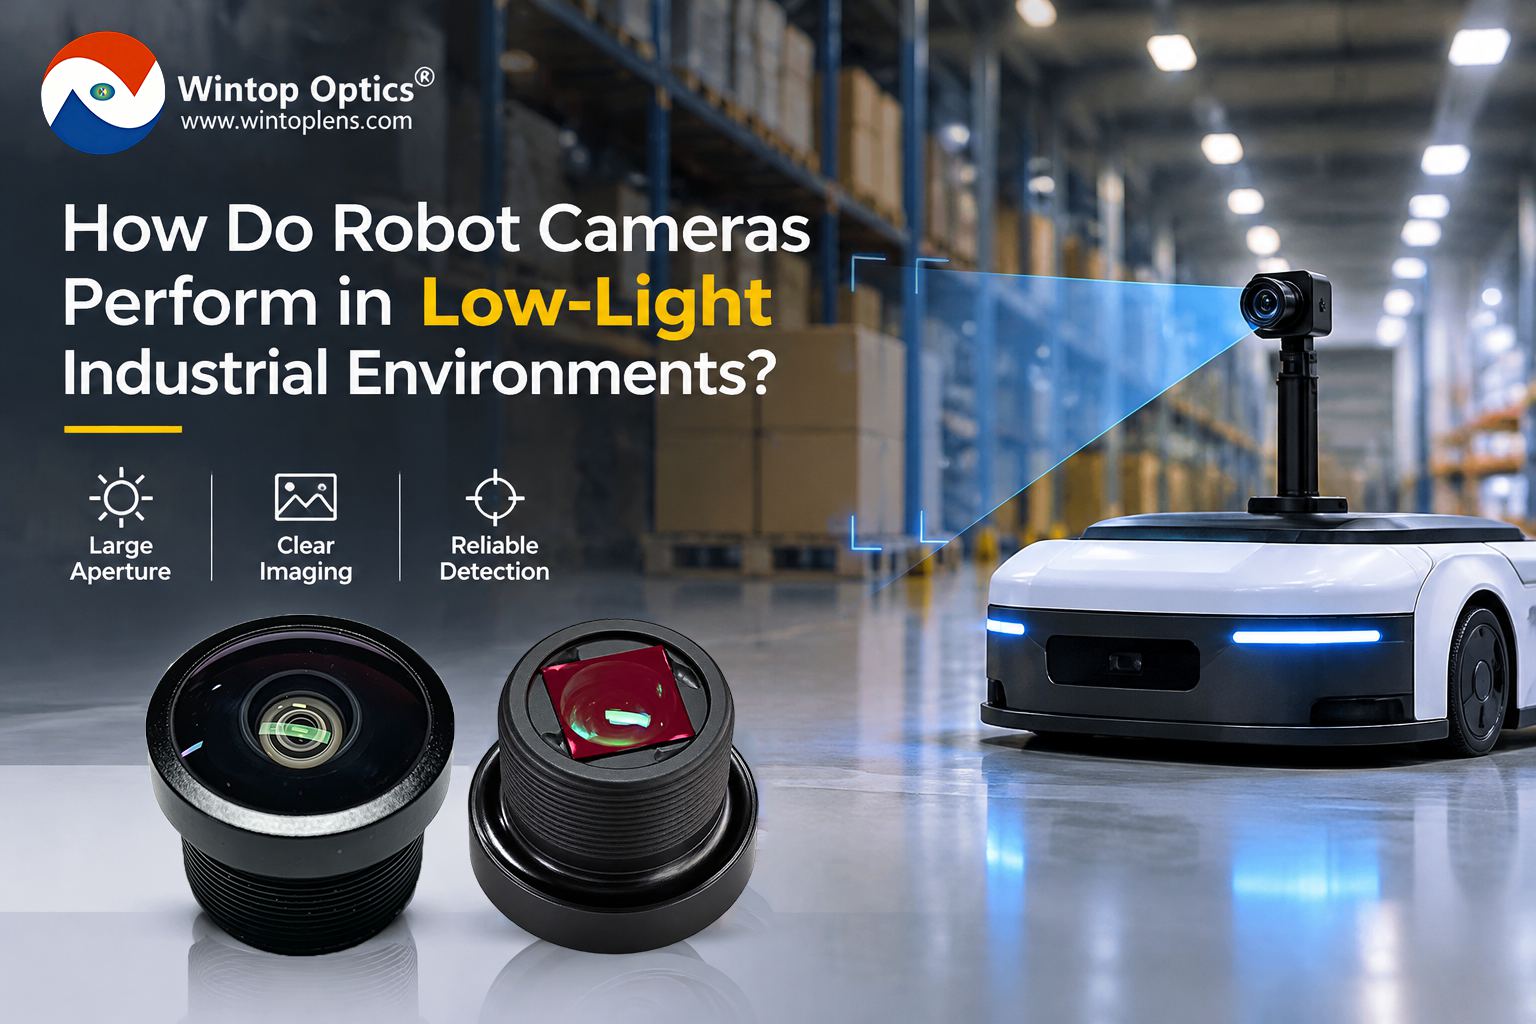
    En la automatización industrial moderna, se espera que los robots funcionen de forma fiable las 24 horas del día. Desde robots móviles autónomos (AMR) y vehículos guiados automáticamente (AGV) en almacenes hasta robots de inspección industrial y máquinas de limpieza autónomas, muchos sistemas robóticos deben seguir funcionando en entornos con condiciones de iluminación poco ideales.Los pasillos oscuros de los almacenes, los rincones mal iluminados de las fábricas, las zonas de inspección nocturnas y los cambios en la iluminación entre interiores y exteriores pueden afectar al rendimiento de la cámara.Cuando disminuye la iluminación, las cámaras de los robots pueden producir imágenes más oscuras, perder detalles finos o tener dificultades para identificar con precisión los objetos cercanos. Estos problemas pueden afectar la navegación, la detección de obstáculos y la inspección visual.Entonces, ¿cómo se puede? sistemas de visión robótica ¿Cómo mantener una calidad de imagen fiable en entornos industriales con poca luz? La respuesta depende de varios factores, como la apertura del objetivo, el rendimiento del sensor de imagen, los ajustes de exposición y el diseño óptico.1. ¿Por qué la captura de imágenes en condiciones de poca luz supone un reto para los robots industriales?A diferencia de las cámaras de vigilancia fijas, las cámaras robóticas a menudo necesitan capturar imágenes mientras el robot se mueve o interactúa con su entorno.En entornos con poca luz, la luz insuficiente que llega al sensor de imagen puede generar varios problemas de imagen:Imágenes oscuras y subexpuestasCuando no hay suficiente luz disponible, las imágenes pueden aparecer demasiado oscuras, lo que dificulta que los algoritmos de visión distingan objetos, bordes y características del entorno.Aumento del ruido de la imagenLos sistemas de cámaras pueden aumentar la ganancia electrónica para compensar la falta de luz. Sin embargo, una ganancia excesiva puede amplificar el ruido no deseado de la imagen, reduciendo su nitidez y afectando al reconocimiento de objetos.Desenfoque de movimiento durante el movimiento del robotLos tiempos de exposición más prolongados permiten que llegue más luz al sensor, pero también pueden provocar desenfoque por movimiento cuando el robot o los objetos circundantes se mueven.Fiabilidad reducida del reconocimiento visualUna mala calidad de imagen puede dificultar que los sistemas robóticos identifiquen obstáculos, reconozcan objetos y mantengan una información visual coherente durante su funcionamiento.Para los robots que operan de forma continua en almacenes, fábricas y entornos exteriores, estos desafíos hacen que la captura de imágenes en condiciones de poca luz sea una consideración importante durante el desarrollo de cámaras y lentes.2. ¿Cómo mejora un objetivo de gran apertura el rendimiento en condiciones de poca luz?Uno de los factores ópticos más importantes que afectan a la obtención de imágenes en condiciones de poca luz es la apertura del objetivo.La apertura determina la cantidad de luz que puede pasar a través del objetivo y llegar al sensor de imagen. Generalmente se expresa mediante un número f, como f1.6, f2.0 o f2.8.Un número F más pequeño generalmente indica una apertura mayor y una mayor capacidad de captación de luz.Por ejemplo:Apertura F1.6: Permite que entre más luz en el sistema óptico, lo que lo hace adecuado para aplicaciones con iluminación limitada.Apertura F2.0: Proporciona un equilibrio útil entre la captación de luz y la profundidad de campo para muchas aplicaciones de visión robótica.Apertura F2.8: Permite la entrada de menos luz en comparación con F1.6 o F2.0, lo que podría requerir un tiempo de exposición más prolongado o una mayor ganancia en entornos oscuros.En las mismas condiciones, un objetivo F1.6 tiene una apertura mayor que un objetivo F2.0 y, teóricamente, puede transmitir aproximadamente un 56 % más de luz, suponiendo una transmisión óptica comparable.En el caso de los robots móviles, esta luz adicional puede ayudar a la cámara a lograr una exposición suficiente con un tiempo de exposición más corto o una ganancia menor.Esto resulta especialmente valioso al capturar objetos en movimiento o al monitorizar el entorno mientras el robot está en movimiento.Sin embargo, una mayor apertura no es automáticamente la mejor opción para todas las aplicaciones. También deben tenerse en cuenta la nitidez óptica, la profundidad de campo, la compatibilidad con el sensor y las condiciones de iluminación reales.3. Por qué la apertura por sí sola no es suficienteSi bien una gran apertura ayuda a mejorar la captación de luz, el rendimiento general de la imagen en condiciones de poca luz depende de todo el sistema de la cámara.Tamaño del sensor de imagen y rendimiento de los píxelesEl sensor de imagen convierte la luz incidente en señales eléctricas. El tamaño del sensor, el tamaño de los píxeles y la sensibilidad a la luz influyen en la eficacia con la que funciona una cámara en condiciones de poca luz.Una combinación adecuada de lente y sensor de imagen es esencial para obtener imágenes nítidas.Tiempo de exposición y velocidad de fotogramasLos tiempos de exposición más prolongados pueden mejorar el brillo de la imagen, pero pueden provocar desenfoque por movimiento.En el caso de los robots móviles autónomos (AMR), los vehículos guiados automáticamente (AGV) y los robots de inspección móviles, los ajustes de exposición deben optimizarse según la velocidad de movimiento y los requisitos de adquisición de imágenes.Ganancia y ruido de imagenAumentar la ganancia del sensor puede aclarar una imagen, pero una amplificación excesiva puede reducir la calidad de la imagen.Una lente y un sensor bien combinados pueden ayudar al sistema de imagen a captar suficiente luz sin depender demasiado de la ganancia electrónica.Transmisión óptica y calidad de imagenEl rendimiento de un objetivo no depende únicamente de la apertura. La transmisión óptica, el recubrimiento del objetivo, las aberraciones ópticas y la nitidez de la imagen también influyen en la calidad de la imagen final.Por lo tanto, la visión robótica en condiciones de poca luz requiere un enfoque coordinado en cuanto al diseño óptico y la configuración de la cámara.4. ¿Qué aplicaciones robóticas se benefician de las lentes de gran apertura?Las distintas aplicaciones robóticas tienen diferentes requisitos de iluminación. Los diseños ópticos de gran apertura pueden ser especialmente útiles en los siguientes entornos.Robots móviles autónomos (AMR) y vehículos guiados automáticamente (AGV) para almacenesLos robots móviles autónomos suelen desplazarse por los pasillos de los almacenes, las zonas de almacenamiento y las zonas de carga, donde la iluminación puede variar a lo largo del día.Los objetivos de gran apertura pueden ayudar a mejorar la captura de imágenes en áreas con poca luz, lo que facilita la detección de obstáculos y la percepción del entorno.Robots de inspección industrialLos robots de inspección pueden necesitar capturar información visual dentro de salas de equipos, instalaciones de producción o espacios industriales parcialmente cerrados.Una correcta captación de luz ayuda a mantener la visibilidad de la imagen cuando la iluminación ambiental es limitada.Robots de limpieza comercialesLos robots de limpieza comerciales suelen operar en grandes edificios, pasillos, aparcamientos y otras zonas con iluminación irregular.Una lente de gran apertura adecuada puede ayudar a sus sistemas de visión a capturar información del entorno en condiciones de iluminación cambiantes.Robots de inspección y seguridad para exterioresLos robots de exterior pueden funcionar durante las primeras horas de la mañana, las tardes o la noche.En estas aplicaciones, la apertura del objetivo debe evaluarse junto con la sensibilidad del sensor, el control de la exposición y la iluminación suplementaria cuando sea necesario.5. ¿Qué deben tener en cuenta los fabricantes al seleccionar una lente para robot en condiciones de poca luz?Para los desarrolladores de robótica y los fabricantes de módulos de cámara, seleccionar un objetivo adecuado para condiciones de poca luz requiere algo más que comparar números F.Durante la integración óptica deben evaluarse varios factores:Abertura: Considere los diseños F1.6 o F2.0 cuando se requiera una mayor entrada de luz.Compatibilidad con sensores: Adapta el objetivo al tamaño y la resolución del sensor de imagen.Nitidez óptica: Asegúrese de que la imagen tenga suficiente detalle en todo el campo de visión requerido.Campo de visión: Seleccione un rango de visión adecuado para las tareas de navegación o inspección del robot.Profundidad de campo: Tenga en cuenta la distancia de trabajo y el rango de objetos que deben permanecer enfocados.Integración mecánica: Compruebe las dimensiones del objetivo, el TTL, las interfaces de montaje y el espacio de instalación.Para aplicaciones que implican la detección de obstáculos a corta distancia o de objetos a diferentes distancias, la profundidad de campo merece especial atención. Una apertura muy grande puede reducir el rango de distancias que se mantienen nítidas de forma aceptable.Por lo tanto, es fundamental probar el sistema completo de cámara y objetivo en condiciones de funcionamiento reales.6. Wintop Optics: Soluciones de lentes ópticas para visión robótica.En Óptica WintopEntendemos que una visión robótica fiable comienza con componentes ópticos adecuados.Con 20 años de experiencia en el desarrollo y la fabricación de lentes ópticas, ofrecemos soluciones de lentes de imagen para diversas aplicaciones robóticas, incluidos robots móviles autónomos (AMR), vehículos guiados automáticamente (AGV), robots de inspección industrial, robots de limpieza comerciales y sistemas móviles autónomos.Nuestro soluciones de lentes robóticas cubrir diferentes requisitos ópticos, entre ellos:Diseños de gran apertura F1.6 y F2.0 para una mejor captación de luz.Diseños ópticos de gran angular y ojo de pez para la percepción del entorno.Compatibilidad con imágenes de alta resolución para sistemas de visión robótica.Distorsión controlada para diferentes requisitos de procesamiento de imágenes.Estructuras ópticas compactas para la integración de cámaras en espacios reducidos.Desarrollo de lentes a medida en función de los requisitos específicos de cada aplicación.Tanto si está desarrollando un robot de navegación para almacenes, un sistema de inspección industrial o una máquina de limpieza autónoma, seleccionar la lente óptica adecuada puede ayudar a mejorar la consistencia y la fiabilidad de su sistema de visión.¿Buscas un objetivo de cámara de gran apertura para tu proyecto de visión robótica?Póngase en contacto con Wintop Optics para hablar sobre sus necesidades de imagen y explorar soluciones de lentes ópticas adecuadas para sus aplicaciones robóticas de próxima generación.Preguntas frecuentesP1: ¿Cuál es la mejor apertura para cámaras robóticas en condiciones de poca luz?Los objetivos F1.6 y F2.0 son opciones comunes para aplicaciones de visión robótica que requieren una mejor captación de luz. La apertura ideal depende de la iluminación ambiental, el rendimiento del sensor, la distancia de trabajo y los requisitos de profundidad de campo.P2: ¿Es mejor un objetivo F1.6 que un objetivo F2.0 para la fotografía en condiciones de poca luz?En general, sí. Un objetivo F1.6 tiene una apertura mayor y, teóricamente, puede transmitir aproximadamente un 56 % más de luz que un objetivo F2.0 en condiciones similares. Sin embargo, la calidad general de la imagen también depende de la transmisión óptica, la sensibilidad del sensor y los ajustes de exposición.P3: ¿Puede un objetivo de gran apertura reducir el desenfoque por movimiento en robots móviles?Una mayor apertura permite que llegue más luz al sensor, lo que puede reducir los tiempos de exposición. Esto puede ayudar a disminuir el desenfoque por movimiento cuando los robots u objetos circundantes se desplazan.P4: ¿Por qué las cámaras de los robots producen imágenes con ruido en entornos oscuros?Cuando la iluminación es insuficiente, los sistemas de cámara pueden aumentar la ganancia electrónica para mejorar el brillo de las imágenes. Una ganancia excesiva puede amplificar el ruido de la imagen, reduciendo la nitidez visual y afectando el reconocimiento de objetos.P5: ¿Wintop Optics proporciona lentes de gran apertura para visión robótica?Sí. Wintop Optics desarrolla y fabrica lentes de imagen óptica para aplicaciones de visión robótica, incluyendo diseños de gran apertura F1.6 y F2.0. También se pueden analizar soluciones ópticas personalizadas según los requisitos específicos del sensor, el campo de visión y la integración mecánica.
  • Cómo elegir un objetivo de cámara para pinzas robóticas y visión en el extremo del brazo.
    Cómo elegir un objetivo de cámara para pinzas robóticas y visión en el extremo del brazo. Oct 23, 2026
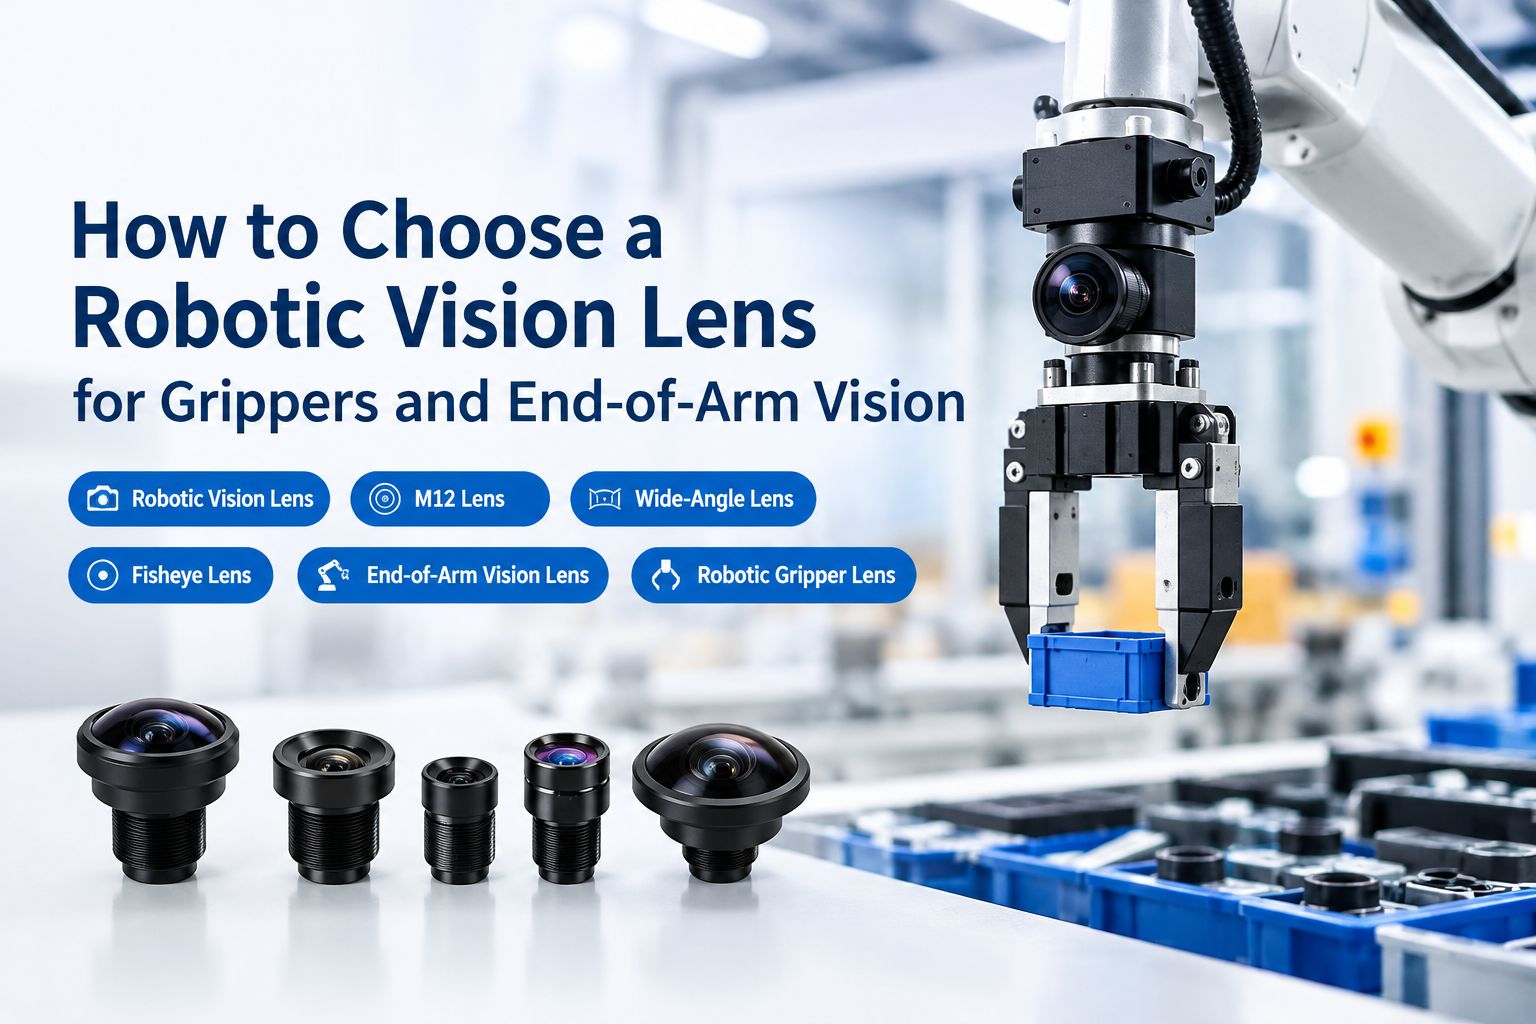
    Las pinzas robóticas y las herramientas de extremo de brazo (EOAT) dependen de la visión artificial para identificar objetos, localizar puntos de recogida y realizar tareas de manipulación precisas. Elegir la adecuada lente de visión robótica Es esencial para capturar imágenes nítidas, mantener la precisión del posicionamiento y garantizar un rendimiento fiable en aplicaciones automatizadas.Elegir el objetivo incorrecto puede resultar en un campo de visión insuficiente, detalles borrosos, distorsión excesiva o una integración mecánica difícil.Entonces, ¿cómo eliges? Lente ultra gran angular para pinzas robóticas y visión en el extremo del brazo.Aquí hay seis factores clave a considerar.1. Define tu aplicación de visión robótica.Las distintas tareas robóticas requieren características ópticas diferentes.Selección y colocación: Requiere imágenes nítidas para localizar objetos y determinar las posiciones de agarre.Selección de contenedores: A menudo se necesita un campo de visión más amplio para capturar objetos posicionados aleatoriamente.Ensamblaje robótico: Requiere una resolución suficiente y una distorsión controlada para identificar las características de los componentes.Inspección automatizada: Prioriza el detalle de la imagen y la nitidez uniforme para la detección de defectos.Definir primero la aplicación le ayudará a seleccionar un objetivo en función de los requisitos reales, en lugar de basarse en una única especificación.2. Elija el campo de visión y la distancia focal adecuados.El campo de visión (FOV) determina qué parte del espacio de trabajo puede capturar la cámara a una distancia de trabajo determinada.Un objetivo gran angular puede abarcar un área mayor, lo que resulta útil para localizar objetos en un espacio de trabajo. Sin embargo, los objetos individuales pueden ocupar menos píxeles. Un campo de visión más estrecho permite obtener mayor detalle en la imagen dentro de un área más pequeña.Al seleccionar un objetivo, tenga en cuenta la distancia de trabajo, el tamaño del objetivo, el campo de visión horizontal y vertical requerido y el espacio de instalación disponible.Por lo general, las distancias focales más cortas ofrecen una mayor cobertura con el mismo sensor, mientras que las más largas proporcionan un campo de visión más estrecho. La elección final debe ajustarse tanto al área de interés como al nivel de detalle requerido.3. Haga coincidir la lente con el sensor de imagen.La lente y el sensor de imagen deben trabajar conjuntamente para ofrecer la calidad de imagen esperada.Compruebe el formato del sensor, la resolución, el tamaño de píxel y la compatibilidad del objetivo. Una combinación inadecuada puede provocar viñeteo o una menor nitidez en los bordes de la imagen.Recuerda que un sensor con mayor número de megapíxeles no garantiza automáticamente una mejor calidad de imagen. El objetivo debe captar suficiente detalle para la tarea prevista, especialmente al identificar componentes pequeños o localizar puntos de recogida precisos.4. Considera la distorsión, la apertura y la calidad de la imagen.La distorsión óptica puede afectar la precisión con la que un sistema de visión determina la posición de los objetos. Para el ensamblaje robótico, la medición y la manipulación de precisión, las características de distorsión deben evaluarse junto con la calibración de la cámara.La apertura es otro factor importante. Una apertura mayor, representada por un número F menor, permite que llegue más luz al sensor, lo que puede ser útil en entornos con poca luz o cuando se necesitan tiempos de exposición más cortos.Considere también la nitidez de los bordes y la profundidad de campo, especialmente cuando los objetos aparecen a diferentes distancias o cerca de los bordes de una imagen gran angular.El objetivo ideal equilibra la calidad de la imagen, las condiciones de iluminación y los requisitos de precisión de la aplicación.5. Compruebe el tamaño del objetivo y la compatibilidad de montaje.Las cámaras instaladas en el extremo del brazo suelen operar en espacios reducidos, donde las dimensiones de la lente y el diseño de montaje pueden afectar la estructura general de la pinza.Las lentes compactas M12 son una opción a tener en cuenta para sistemas de visión robótica integrados que requieren componentes ópticos que ocupen poco espacio.Antes de la integración, verifique la rosca de montaje, la longitud de la lente, el espacio libre disponible, el ajuste de enfoque y la compatibilidad con el conjunto de la cámara. En el caso de brazos robóticos móviles, también se debe evaluar la estabilidad de la instalación completa de la cámara.6. Seleccione una lente para su sistema de visión robótica.Antes de solicitar muestras o un presupuesto, prepare la siguiente información:Modelo, formato y resolución del sensor de imagenCampo de visión y distancia de trabajo requeridosTamaño del objetivo y característica mínima detectableRequisitos de apertura y distorsiónEspacio de montaje disponible y dimensiones de la lenteEntorno operativo y condiciones de iluminaciónProporcionar estos detalles ayuda al fabricante de lentes a evaluar las opciones adecuadas de manera más eficiente.Soluciones de lentes para visión robótica de Wintop OpticsÓptica Wintop Desarrolla y fabrica lentes ópticas para visión robótica, procesamiento de imágenes industriales y aplicaciones de procesamiento de imágenes inteligentes.Nuestro portafolio incluye lentes M12 compactos y soluciones ópticas de gran angular o de ojo de pez para diferentes requisitos de visión integrada. Dependiendo de la configuración del sistema, estas lentes pueden ser compatibles con pinzas robóticas, sistemas de recogida y colocación, inspección industrial, navegación de AMR y AGV, y otras aplicaciones de percepción robótica.¿Busca una lente de cámara para su pinza robótica o sistema de visión para el extremo del brazo?Póngase en contacto con Wintop Optics para hablar sobre las especificaciones de su sensor, el campo de visión (FOV) requerido, la distancia de trabajo y las limitaciones de instalación.Correo electrónico: yorty@yuntal.comTeléfono / WhatsApp: +86 153 0268 9906 Preguntas frecuentes1. ¿Qué tipo de lente es la mejor para las pinzas robóticas?La lente más adecuada depende del tamaño del objetivo, la distancia de trabajo, el sensor, el campo de visión requerido y la precisión de posicionamiento. Las lentes compactas M12 pueden ser apropiadas para cámaras de extremo de brazo con espacio limitado, mientras que las aplicaciones que requieren un rendimiento de medición especializado pueden necesitar otras configuraciones ópticas.2. ¿Es un objetivo gran angular adecuado para robots de recogida y colocación?Sí, cuando el sistema necesita capturar un espacio de trabajo mayor o localizar objetos en un área más amplia. Sin embargo, un campo de visión más amplio puede reducir la cantidad de píxeles que cubren cada objeto, por lo que también se deben considerar los detalles del objetivo y la distorsión.3. ¿Cómo elijo la distancia focal para una cámara de visión robótica?Comience por determinar el tamaño del sensor de imagen, el campo de visión (FOV) requerido y la distancia de trabajo. Utilice estos parámetros para estimar la distancia focal necesaria y, a continuación, verifique la cobertura de la imagen, el rango de enfoque y la resolución con la configuración real de la cámara.4. ¿Por qué es importante la distorsión de la lente para el posicionamiento robótico?La distorsión altera la relación geométrica entre las coordenadas de la imagen y la posición de los objetos. Para aplicaciones que requieren localización o medición precisas, la distorsión de la lente debe evaluarse junto con la calibración de la cámara y los requisitos de precisión del sistema de visión.5. ¿Qué información debo proporcionar al solicitar una muestra de lente robótica?Indique el modelo del sensor, el formato del sensor, la resolución, el tamaño del píxel, el campo de visión (FOV) requerido, la distancia de trabajo, la aplicación objetivo, el tamaño mínimo de las características y las limitaciones mecánicas. Se recomienda realizar pruebas de muestra en condiciones de funcionamiento realistas antes de seleccionar la lente definitiva.
  • Distorsión de las lentes ojo de pez en visión artificial: Guía de corrección óptica frente a corrección por software
    Distorsión de las lentes ojo de pez en visión artificial: Guía de corrección óptica frente a corrección por software Oct 15, 2026
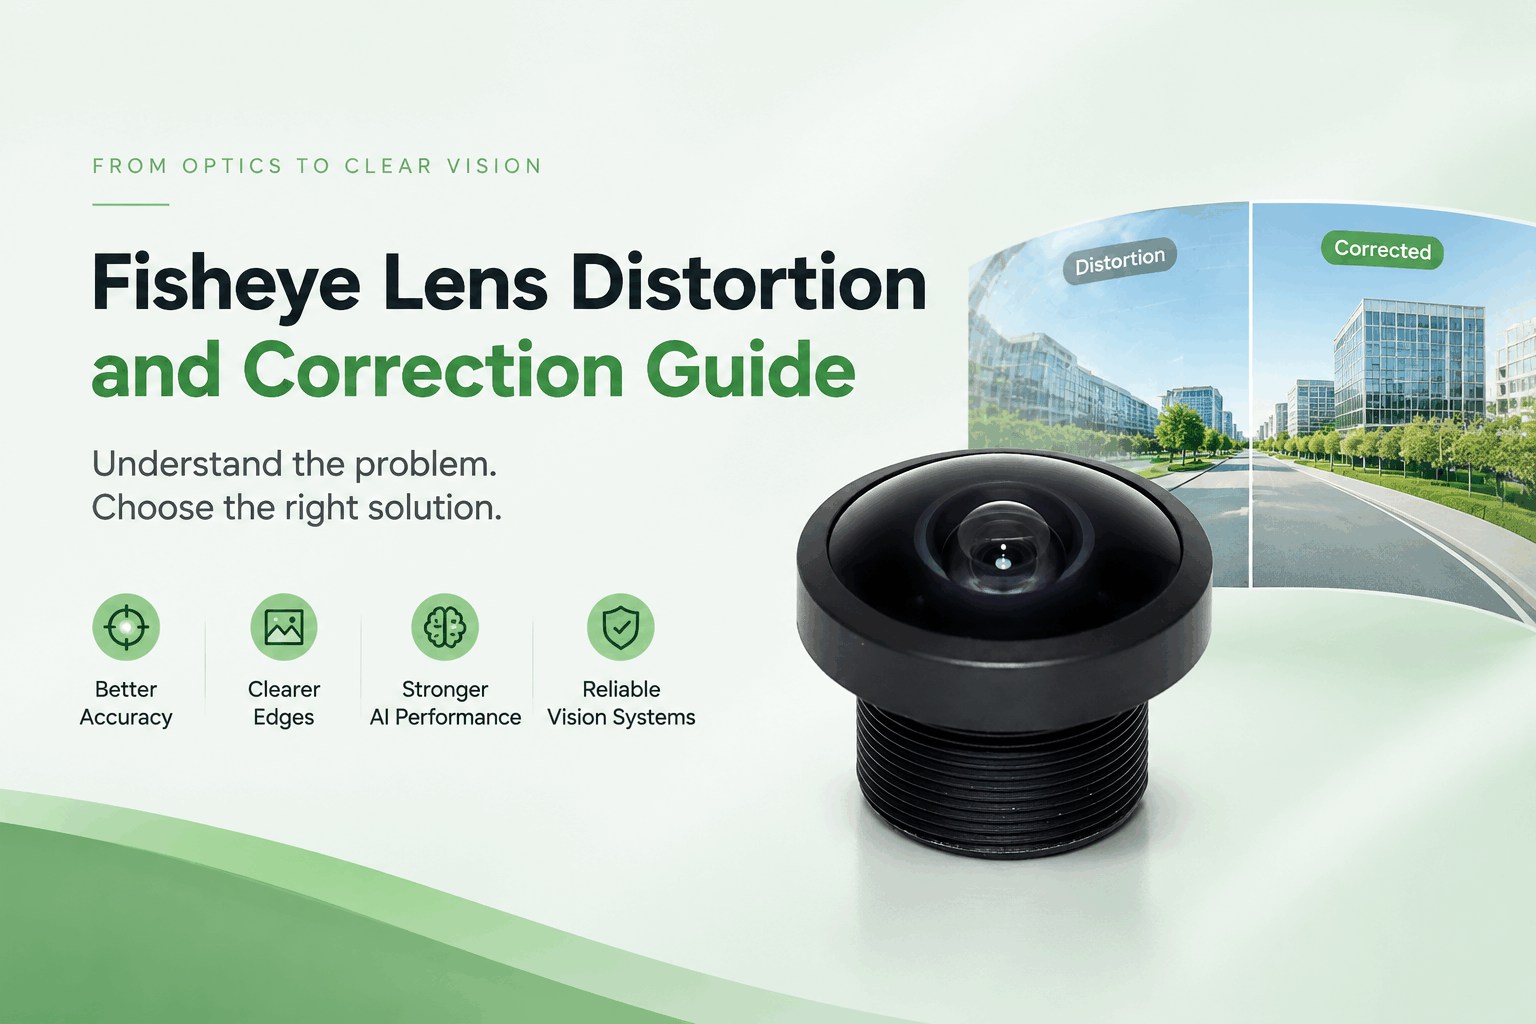
    lentes ojo de pezOfrecen campos de visión (FOV) ultra amplios de 160° a 200°, lo que los hace vitales para la navegación SLAM de AMR/AGV, la visión periférica (AVM) de ADAS y los sistemas de visión artificial integrados.Sin embargo, esta capacidad de gran angular conlleva una desventaja fundamental: la distorsión de ojo de pez incontrolada. Esta distorsión provoca errores de posicionamiento, artefactos en la composición de imágenes, detección de objetos poco fiable y un rendimiento deficiente de los modelos de IA.Si bien muchos ingenieros confían únicamente en la corrección de distorsión por software, este no puede recuperar la información óptica que ya se ha perdido en el sensor CMOS. Los sistemas de visión más fiables combinan el control de la distorsión óptica en la fase de diseño de la lente con un ajuste fino mediante software calibrado. Esta guía explica la distorsión de ojo de pez, sus consecuencias en la práctica y las estrategias prácticas de corrección óptica.¿Qué es la distorsión de una lente ojo de pez? Una descripción general completa.La distorsión de ojo de pez es una distorsión radial inherente del barril, no un defecto de fabricación.Las lentes rectilíneas mantienen las líneas rectas a lo largo de toda la imagen.Los objetivos ojo de pez utilizan una proyección equidistante para adaptar una escena hemisférica a un sensor plano. La magnificación de la imagen disminuye hacia los bordes del encuadre, lo que provoca que las líneas rectas del mundo real se curven hacia afuera. Los objetos cercanos a los bordes aparecen comprimidos, con menos píxeles.Existen dos tipos principales de distorsión que afectan a la visión artificial:Distorsión radial del cañón (dominante): La principal fuente de errores geométricos para SLAM, composición de imágenes y tareas de medición.Distorsión tangencial: Causada por una ligera desalineación de los elementos de la lente o por la inclinación del sensor. Es menos perceptible en lentes de buena calidad, pero resulta fundamental para la visión robótica estereoscópica y binocular de alta precisión.Cómo la distorsión de ojo de pez perjudica el rendimiento de la visión artificialLa distorsión altera la geometría de la escena, lo que degrada directamente los algoritmos de visión artificial en aplicaciones industriales y automotrices clave:Impacto en la navegación SLAM de AMR y AGVLas imágenes distorsionadas dificultan la extracción de puntos característicos. Los objetos comprimidos en los bordes de la imagen reducen la confianza en la detección de obstáculos, lo que provoca que los errores geométricos se acumulen fotograma a fotograma y disminuye la precisión de la localización.Impacto en los sistemas de visión periférica AVM para automóvilesLa distorsión severa del cañón provoca una desalineación en la costura y la deformación de los contornos de los bordillos u obstáculos. La reprogramación intensiva del software difumina los detalles de los bordes y aumenta la latencia de procesamiento de la ECU.Impacto en la visión estéreo robótica binocularAl seleccionar un 3D lente de visión robótica Debido a la configuración incorrecta, los parámetros de distorsión desiguales entre las lentes ojo de pez emparejadas introducen errores sistemáticos en el cálculo de la profundidad, lo que reduce gravemente la precisión en las tareas de recogida y colocación y de inspección 3D.Impacto en la detección de objetos mediante IA y redes neuronalesLas redes neuronales convolucionales (CNN) entrenadas con conjuntos de datos rectilíneos estándar tienen un rendimiento deficiente con entradas distorsionadas de ojo de pez. Reentrenar los modelos de IA con conjuntos de datos distorsionados aumenta significativamente el tiempo y el costo de desarrollo.Técnicas de corrección óptica y flujo de trabajo recomendadoLa corrección óptica suprime la distorsión de barril inherente durante la fase de diseño del objetivo, antes de que la imagen llegue al sensor. Las técnicas ópticas clave incluyen:Elementos de lentes asféricas: Se utiliza para contrarrestar la deformación del cañón y maximizar la nitidez del filo.Grupos ópticos multielemento: Diseñado para equilibrar las aberraciones ópticas en todo el campo de visión.Coincidencia del ángulo del rayo principal (CRA): Alinear el sensor CRA de la lente con el sensor CMOS objetivo para evitar la interferencia entre píxeles y el viñeteado de los bordes.Tolerancias de montaje estrictas: Minimizar la distorsión por descentramiento tangencial durante la producción en masa.Nota: Es físicamente imposible lograr una distorsión cero para campos de visión superiores a 160°. El objetivo de la optimización óptica es minimizar la distorsión de barril intrínseca, proporcionar una iluminación uniforme y preservar la densidad de píxeles en los bordes.Flujo de trabajo de integración recomendado1. Seleccione lentes de baja distorsión: Elija objetivos ojo de pez M12 que ofrezcan una alta consistencia entre lotes y una corrección antirreflejo adaptada al sensor.2. Ejecutar la calibración de la cámara: Realice una calibración precisa (se recomienda el modelo Kannala-Brandt), especialmente para pares de visión estereoscópica.3. Aplicar un proceso de deformación ligero: Utilice una reasignación sutil de píxeles en lugar de un estiramiento agresivo de los bordes para evitar el desenfoque.4. Validar la estabilidad ambiental: Pruebe el rendimiento de la imagen en condiciones extremas de temperatura y vibración antes de su implementación en campo.Errores comunes de ingenieríaPerseguir a ciegas el campo de visión más amplio sin comprobar las especificaciones de distorsión.Elegir lentes ojo de pez genéricos baratos y esperar que el software corrija todos los defectos.Ignorar la variación óptica entre lotes para la producción en masaLas lentes solo se prueban en entornos de laboratorio con temperatura ambiente estable.Soluciones de lentes ojo de pez de Wintop Optics para visión artificial.Wintop Optics diseña y fabrica ópticamente optimizados Objetivos ojo de pez y ultra gran angular M12 para la percepción robótica, la navegación de AMR, los robots humanoides y los sistemas ADAS AVM.Nuestros objetivos ofrecen un equilibrio entre un campo de visión de 160° a 200°, una distorsión de barril controlada, una alta resolución en los bordes y una calidad de producción en masa constante. Ofrecemos:Lentes ojo de pez M12 estándar de baja distorsiónDiseño óptico personalizado y creación de prototipos.Pares de lentes compatibles para visión estereoscópica/binocularLentes ojo de pez de calidad automotriz para visión periférica ADASNuestro equipo óptico le ayuda a definir el presupuesto de distorsión y a adaptar el sensor a la lente, lo que le permite evitar costosos problemas de depuración de algoritmos causados ​​por una distorsión excesiva de la lente.Comparta con nosotros las especificaciones de su sensor, el campo de visión objetivo, la distancia de trabajo, los requisitos de distorsión y las limitaciones operativas, y le recomendaremos una lente ojo de pez estándar o personalizada adecuada.Preguntas frecuentes (FAQ)1. ¿Pueden los objetivos ojo de pez lograr una distorsión cero?No. Para ángulos de campo de visión (FOV) superiores a 160°, la distorsión óptica cero es físicamente imposible. El objetivo de ingeniería es minimizar la distorsión de barril intrínseca mediante el diseño óptico, manteniendo al mismo tiempo la resolución de los bordes.2. ¿Sigue siendo necesario el desenfoque por software para los objetivos ojo de pez con corrección óptica?Sí. Incluso las lentes ojo de pez optimizadas conservan una ligera distorsión medible. La corrección óptica reduce la magnitud de la distorsión, lo que permite ejecutar un software de corrección de distorsión ligero sin causar desenfoque por interpolación ni sobrecargar el procesador de la ECU.3. ¿Qué es la distorsión de la televisión y por qué es importante para la visión artificial?La distorsión de TV cuantifica la deformación geométrica de la imagen como un porcentaje. Un valor de distorsión de TV más bajo indica menor deformación óptica intrínseca, menores requisitos de procesamiento de software y un rendimiento más fiable para los algoritmos SLAM, de detección y de medición.4. ¿Qué es mejor para AMR SLAM: un objetivo ojo de pez o un objetivo gran angular rectilíneo?Depende del campo de visión (FOV) que necesites. Los objetivos gran angular rectilíneos funcionan bien para campos de visión inferiores a 120°. Para una percepción del entorno de más de 160° en robots móviles autónomos (AMR) y robótica humanoide, los objetivos ojo de pez optimizados ópticamente con distorsión controlada son el estándar de la industria.5. ¿Son las lentes ojo de pez genéricas de bajo costo adecuadas para la robótica de producción en masa?No. Los objetivos ojo de pez genéricos para el consumidor sufren de una gran variación de fabricación entre lotes, una nitidez deficiente en los bordes y una alta distorsión intrínseca, lo que conlleva un rendimiento inestable del algoritmo en los sistemas desplegados sobre el terreno.
  • Cómo seleccionar el campo de visión (FOV) para sistemas de visión robótica
    Cómo seleccionar el campo de visión (FOV) para sistemas de visión robótica Sep 27, 2026
    Cómo elegir el campo de visión (FOV) adecuado para sistemas de visión robóticaUn robot solo puede comprender lo que su cámara puede ver. Pero ver más no siempre significa ver mejor.Para los robots autónomos, un campo de visión (FOV) adecuado es fundamental para una percepción visual fiable. Un FOV estrecho puede dejar obstáculos u objetos fuera de la imagen, mientras que un FOV excesivamente amplio puede generar distorsión y reducir el detalle de la imagen disponible para el reconocimiento.Entonces, ¿cómo se elige el campo de visión (FOV) adecuado para un sistema de visión robótica?La respuesta depende de más factores que el campo de visión (FOV) que figura en la hoja de datos del objetivo. Tamaño del sensor, distancia focal, distancia de trabajo, área objetivo, distorsión y aplicación del robot. Es necesario considerar todo en conjunto. ¿Qué es el campo de visión (FOV) en la visión robótica?El campo de visión describe el área capturada por una cámara a través de su lente. Se especifica comúnmente como Campo de visión horizontal (HFOV), campo de visión vertical (VFOV) y campo de visión diagonal (DFOV).En general, una distancia focal más corta produce un campo de visión más amplio, mientras que una distancia focal más larga proporciona un campo de visión más estrecho.Para visión robóticaEl objetivo no es simplemente maximizar el campo de visión, sino lograr el equilibrio adecuado entre Cobertura de la escena, detalle de la imagen y rendimiento óptico. Cómo cambia el campo de visión en las distintas aplicaciones robóticasLas distintas tareas robóticas requieren una cobertura visual diferente.Navegación AMR y AGVLos robots móviles autónomos necesitan un amplio conocimiento del entorno para detectar obstáculos, personas, estanterías y objetos a su alrededor.Lentes gran angular y ultra gran angular, normalmente en el Rango de 120° a 200°Pueden proporcionar una amplia cobertura desde una posición de montaje compacta. Son adecuados para aplicaciones como navegación, detección de obstáculos, automatización de almacenes y percepción de robots móviles.Sin embargo, un campo de visión más amplio debe evaluarse junto con la distorsión y la calidad de la imagen en los bordes.Brazos robóticos y sistemas de recogida y colocación.Un brazo robótico generalmente necesita localizar y manipular objetos específicos, en lugar de abarcar todo un entorno.Un campo de visión excesivamente amplio puede hacer que el objetivo ocupe menos píxeles, lo que podría reducir la información visual disponible para su reconocimiento y posicionamiento.Para la selección y colocación, el ensamblaje y la inspección, un campo de visión moderado o amplio Puede proporcionar un mejor equilibrio entre la cobertura del objetivo, la resolución y la precisión del posicionamiento.Robots humanoides y visión egocéntricaLos robots humanoides y los sistemas de IA integrados plantean otro desafío óptico: las cámaras pueden necesitar capturar una gran parte del entorno al tiempo que se adaptan a ubicaciones compactas como la cabeza, la muñeca o la mano.Lentes ultra gran angular con Campo de visión de 165°, 180° o incluso 200° Puede proporcionar una amplia cobertura visual en primera persona para:· percepción de robots humanoides· Visión egocéntrica· Coordinación mano-ojo· Manipulación robótica· Recopilación de datos de IA incorporada· TeleoperaciónEn este caso, el objetivo no es simplemente lograr el campo de visión más amplio posible, sino mantener una calidad de imagen útil en todo el encuadre. El campo de visión (FOV) es más que un número.Elegir una lente de visión robótica basándose únicamente en su campo de visión (FOV) anunciado es un error común.Los ingenieros también deben evaluar:Distorsión | Resolución | Iluminación relativa | Rendimiento en bordes | Distancia de trabajo | Compatibilidad con sensoresA medida que aumenta el campo de visión, la distorsión generalmente se vuelve más difícil de manejar. Esto puede afectar las aplicaciones que involucran localización, posicionamiento, medición, SLAM, mapeo y calibración de imágenes de objetos.Por lo tanto, el objetivo con el campo de visión más amplio no es necesariamente la mejor solución.La lente adecuada es aquella que proporciona la cobertura necesaria manteniendo el rendimiento óptico requerido para la tarea robótica específica. Un proceso práctico de selección del campo de visiónAntes de seleccionar una lente de visión robótica, defina cinco parámetros clave:1. Área objetivo¿Qué parte del entorno o del objeto debe ser visible?2. Distancia de trabajo¿A qué distancia se encuentra la lente del objetivo?3. Sensor¿Qué tamaño de sensor, resolución y tamaño de píxel se utilizarán?4. Solicitud¿Navegación, inspección, manipulación, SLAM o recopilación de datos?5. Calidad de la imagen¿Qué nivel de distorsión y degradación de los bordes puede tolerar la aplicación?Una vez definidos estos parámetros, se puede determinar con mayor precisión la distancia focal y el campo de visión adecuados. Wintop Optics: Diseñado para la visión robótica.En Óptica Wintop, desarrollamos lentes ópticas para aplicaciones exigentes de visión robótica, incluyendo: Soluciones M12 compactas, gran angular, ultra gran angular, ojo de pez y de ojo de pez.Nuestra gama de lentes para visión robótica ofrece soporte para:· Navegación AMR y AGV· percepción de robots humanoides· Brazos robóticos y visión integrada en la mano.· Detección de obstáculos· SLAM y mapeo· Recopilación de datos de IA incorporada· Inspección industrialDesde objetivos compactos M12 hasta soluciones ultra gran angular. llegar Campo de visión de 200°Wintop se centra en el equilibrio campo de visión, calidad de imagen, control de distorsión e integración mecánica. El campo de visión correcto comienza con la aplicación correcta.Un mayor campo de visión no significa automáticamente una mejor visión.El objetivo es proporcionar al robot suficiente información visual, preservando al mismo tiempo la calidad de imagen necesaria para una percepción y una toma de decisiones fiables.Ya sea que esté desarrollando un AMR, AGV, robot humanoide, brazo robótico o plataforma de IA integradaLa elección del objetivo adecuado comienza con la aplicación.Comparta con Wintop Optics el tamaño de su sensor, la distancia de trabajo, el área objetivo y el campo de visión (FOV) requerido.Nuestro equipo de óptica puede ayudarle a identificar la solución de lentes más adecuada para su sistema de visión robótica.Robots diferentes. Campo de visión diferente. Un solo objetivo: Mejor visión.Preguntas frecuentes:1. ¿Cuál es el campo de visión (FOV) óptimo para la visión robótica?No existe un campo de visión universal. Campos de visión amplios y ultra amplios alrededor de 120°–200° Los campos de visión más estrechos pueden ser adecuados para la navegación y la percepción, mientras que los campos de visión más reducidos pueden ser mejores para la inspección y manipulación detalladas.2. ¿Un campo de visión más amplio siempre es mejor?No. Un campo de visión más amplio proporciona mayor cobertura, pero puede aumentar la distorsión y reducir el tamaño aparente de los objetivos. El campo de visión debe equilibrarse con la resolución, la distancia de trabajo y los requisitos de la aplicación.3. ¿Gran angular u ojo de pez? ¿Cuál es mejor para los robots?Los objetivos gran angular generalmente ofrecen una amplia cobertura con una distorsión más controlada, mientras que lentes ojo de pez Proporcionan una cobertura extremadamente amplia y son útiles para aplicaciones como la percepción panorámica, la navegación y la cartografía.4. ¿Cómo elijo una lente M12 para visión robótica?Considerar tamaño del sensor, campo de visión (FOV), distancia focal, distancia de trabajo, distorsión, resolución, apertura y dimensiones mecánicas para garantizar que la lente se adapte al sistema visual completo.5. ¿Puede Wintop Optics recomendar una lente para visión robótica?Sí. Proporcione su modelo del sensor, distancia de trabajo, campo de visión requerido, objetivo/aplicación y limitaciones mecánicasWintop Optics puede ayudar a identificar la solución de lentes de visión robótica más adecuada. 
  • Objetivo M12 vs. Objetivo con montura CS: Diferencias clave
    Objetivo M12 vs. Objetivo con montura CS: Diferencias clave Jul 04, 2026
    Objetivo M12 frente a objetivo con montura CS: Entendiendo lo básicoAl seleccionar una lente de cámara para un sistema de visión o vigilancia integrado, una de las preguntas más comunes es: Objetivo M12 vs. objetivo con montura CS: ¿cuál es la mejor opción? Ambos tipos de lentes se utilizan ampliamente en aplicaciones de visión artificial y seguridad, pero están diseñados para diferentes arquitecturas de cámara y requisitos de rendimiento.Un Lente M12, también conocido como objetivo con montura S, cuenta con una montura roscada M12 × 0,5 y es ideal para módulos de cámara compactos. En contraste, un Lente con montura CS Utiliza una rosca de 1 pulgada con una distancia focal de brida de 12,5 mm, lo que la hace adecuada para sensores de imagen más grandes y cámaras de seguridad profesionales. Comprender estas diferencias estructurales es el primer paso para seleccionar la solución óptica correcta.Principales diferencias entre los objetivos con montura M12 y los objetivos con montura CSSi bien ambos tipos de lentes capturan imágenes de alta calidad, están optimizados para diferentes aplicaciones.Lente M12 Diseño compacto y ligero Ideal para dispositivos de visión embebida. Menor coste de fabricación Amplia gama de distancias focales y ángulos de visión. Ideal para la fabricación de productos electrónicos de consumo en grandes volúmenes. Lente con montura CS Estructura óptica más grande Más adecuado para sensores de imagen más grandes. Sistema de lentes intercambiables Mayor compatibilidad con cámaras de videovigilancia profesionales. Mayor flexibilidad para aplicaciones de larga distancia focal. Para productos donde el espacio, el peso y el costo son críticos, el Objetivo de cámara M12 suele ser la solución preferida. Por otro lado, si la aplicación requiere ópticas intercambiables o sensores más grandes, una Lente con montura CS puede proporcionar flexibilidad adicional.¿Qué aplicaciones utilizan objetivos con montura M12 y objetivos con montura CS?Elegir entre un Lente M12 y un Lente con montura CS Depende en gran medida de la aplicación final.Aplicaciones típicas de lentes M12 Cámaras inteligentes para el hogar monitores para bebés timbres inteligentes Sistemas de visión robótica Navegación de AMR y AGV Cámaras con IA Cámaras ADAS para automóviles Cámaras de drones Dispositivos de visión integrados Aplicaciones típicas de lentes con montura CS Sistemas de videovigilancia profesionales Vigilancia del tráfico Equipos de inspección industrial Cámaras para videoconferencias Sistemas de imágenes de laboratorio Debido a su tamaño compacto y excelente rendimiento óptico, objetivos de cámara M12 Se han convertido en la opción estándar para los productos de visión artificial modernos, mientras que las lentes con montura CS siguen siendo populares en aplicaciones que requieren ópticas intercambiables y formatos de imagen más grandes.Cómo elegir el objetivo adecuado para tu proyectoNo existe una lente "mejor" universal; solo existe la lente que mejor se adapta a su aplicación.Si su producto requiere un diseño compacto, una construcción ligera y una integración perfecta en dispositivos integrados, un Lente M12 Suele ser la opción ideal. Proporciona un excelente rendimiento de imagen a la vez que ayuda a reducir el tamaño total del producto y los costes de fabricación.Si su proyecto requiere sensores más grandes, ópticas intercambiables o monitoreo a larga distancia, un Lente con montura CS Puede que sea la mejor opción.Al comparar Lente M12 vs. lente con montura CSLos ingenieros deben evaluar: Tamaño del sensor de la cámara Campo de visión (FOV) Distancia de trabajo Dimensiones de la lente Distorsión óptica Rendimiento en condiciones de poca luz Integración mecánica Costo y volumen de producción Seleccionar la solución óptica adecuada al inicio de un proyecto puede mejorar la calidad de la imagen, acortar el tiempo de desarrollo y reducir los costes generales del sistema.¿Por qué elegir Wintop Optics para sus soluciones ópticas?En Óptica WintopNos especializamos en la investigación, el desarrollo y la fabricación de productos de alto rendimiento. objetivos de cámara M12 para sistemas de visión inteligente. Nuestros productos se utilizan ampliamente en robótica, cámaras para automóviles, dispositivos domésticos inteligentes, visión artificial, automatización industrial y aplicaciones de procesamiento de imágenes integradas.Además de ofrecer productos ópticos fiables, Wintop Optics acompaña a sus clientes durante todo el proceso de desarrollo. Nuestro experimentado equipo de ingeniería brinda asesoramiento en diseño óptico, compatibilidad con módulos de cámara, desarrollo de prototipos, optimización del rendimiento y producción en masa estable. También ofrecemos soporte técnico ágil, personalización flexible y entrega global confiable para ayudar a nuestros clientes a acelerar el desarrollo de productos y reducir los riesgos del proyecto.Ya sea que esté desarrollando un nuevo Objetivo de cámara M12 solución o evaluación Lente M12 vs. lente con montura CS Para su próximo proyecto, Wintop Optics está preparada para proporcionarle la experiencia y las soluciones ópticas personalizadas que necesita.Póngase en contacto con Wintop Optics hoy mismo para hablar sobre su proyecto y descubrir la solución de lentes adecuada para su sistema de visión inteligente.Preguntas frecuentes1. ¿Cuál es la principal diferencia entre un objetivo con montura M12 y un objetivo con montura CS?Un Lente M12 utiliza una montura roscada M12 × 0.5 y está diseñada para cámaras integradas compactas, mientras que una Lente con montura CS Tiene una rosca de montaje más grande y se suele utilizar con sensores de mayor tamaño y cámaras de vigilancia profesionales.2. ¿Qué es mejor, un objetivo con montura M12 o un objetivo con montura CS?Ninguna opción es universalmente mejor. Una lente M12 es ideal para productos de visión artificial compactos y sistemas integrados, mientras que una lente con montura CS es más adecuada para aplicaciones que requieren ópticas intercambiables o sensores de imagen más grandes.3. ¿Se puede utilizar un objetivo de cámara M12 para visión robótica?Sí. Muchos sistemas de visión robótica, AMR, AGV y cámaras de IA utilizan objetivos de cámara M12 porque ofrecen un tamaño compacto, amplios ángulos de visión y una excelente compatibilidad con módulos de cámara integrados.4. ¿Son intercambiables los objetivos con montura CS?Sí. Una de las mayores ventajas de un Lente con montura CS La ventaja es que se puede sustituir fácilmente por otro objetivo compatible con montura CS para satisfacer diferentes requisitos de distancia focal o de aplicación.5. ¿Wintop Optics ofrece soluciones personalizadas? Soluciones para lentes M12? Sí. Wintop Optics ofrece soluciones ópticas M12 personalizadas, que incluyen diseño de lentes, optimización óptica, soporte para prototipos, integración de módulos de cámara, consultoría de ingeniería y producción en masa confiable para clientes en todo el mundo.
  • ¿Qué es una lente M12? Una guía completa de soluciones ópticas compactas para sistemas de visión modernos.
    ¿Qué es una lente M12? Una guía completa de soluciones ópticas compactas para sistemas de visión modernos. Jul 04, 2026
     ¿Qué es un objetivo M12? Un objetivo M12, también conocido como Lente con montura SSe trata de una lente óptica compacta con montura roscada estándar M12 × 0,5. Gracias a su diseño ligero, su pequeño tamaño y su integración rentable, la lente M12 se ha convertido en uno de los componentes ópticos más utilizados en los sistemas de visión embebida modernos. A diferencia de la montura C tradicional o Lentes con montura CSLos objetivos M12 están diseñados para cámaras compactas y dispositivos integrados donde el espacio es limitado. Suelen combinarse con sensores de imagen CMOS y están disponibles en una amplia gama de distancias focales, campos de visión y opciones de apertura para satisfacer diferentes requisitos de imagen. En la actualidad, los objetivos M12 se utilizan ampliamente en aplicaciones como visión robótica, cámaras para hogares inteligentes, cámaras para automóviles, monitores para bebés, timbres inteligentes, drones, automatización industrial y sistemas de transporte inteligentes. ¿Por qué son tan populares los objetivos M12? La popularidad del objetivo de la cámara M12 se debe a su excelente equilibrio entre rendimiento óptico, tamaño compacto y flexibilidad de diseño. En comparación con los objetivos industriales de mayor tamaño, los objetivos M12 ofrecen varias ventajas importantes: Diseño compacto y ligero para cámaras integradas Amplia selección de distancias focales desde ultra gran angular hasta teleobjetivo. Compatibilidad con diversos sensores CMOS. Solución rentable para la producción en masa Fácil integración en dispositivos electrónicos compactos. Disponible con diseños ópticos de baja distorsión y gran apertura. A medida que la tecnología de visión artificial sigue expandiéndose, los fabricantes optan cada vez más por los objetivos de cámara M12 para aplicaciones que requieren una calidad de imagen fiable sin aumentar el tamaño del producto. Aplicaciones comunes de los objetivos de cámara M12 Gracias a su versatilidad, los objetivos de cámara M12 se utilizan en numerosos sistemas de visión inteligente. Hogar inteligente Cámaras de vigilancia para bebés timbres inteligentes Cámaras de seguridad para interiores Cámaras de vigilancia para mascotas Robótica y automatización Soluciones de lentes para visión robótica Navegación de AMR y AGV Sistemas de reconocimiento binocular Brazos robóticos de recogida y colocación Guía de visión artificial Automotor cámaras ADAS Sistemas de visión panorámica Sistemas de monitoreo del conductor Cámaras de visión trasera Transporte inteligente reconocimiento de matrículas (LPR) Monitoreo del tráfico Sistemas de estacionamiento inteligentes Electrónica de consumo Cámaras con IA Drones Dispositivos inteligentes Equipos de videoconferencia Elegir la lente de visión robótica adecuada es especialmente importante para los sistemas robóticos, ya que la calidad de la imagen afecta directamente a la precisión del posicionamiento, el reconocimiento de objetos y el rendimiento de la navegación. Cómo elegir el objetivo M12 adecuado La elección del objetivo M12 ideal depende de la aplicación específica, y no simplemente de optar por la mayor resolución. Los factores clave a evaluar incluyen: Compatibilidad de sensores Longitud focal Campo de visión (FOV) Apertura (número F) Distorsión de TV Distancia de trabajo Iluminación relativa Dimensiones mecánicas Requisitos ambientales Por ejemplo, un monitor para bebés normalmente se beneficia de un lente gran angular Con una gran apertura para proporcionar una amplia cobertura e imágenes fiables en condiciones de poca luz, mientras que una lente de visión robótica suele priorizar la baja distorsión y el rendimiento óptico preciso para un posicionamiento exacto. Trabajar con un fabricante óptico experimentado puede reducir significativamente el tiempo de desarrollo y garantizar que la lente esté optimizada para su módulo de cámara y aplicación. ¿Por qué elegir Wintop Optics? En Wintop Optics, nos especializamos en el diseño y la fabricación de lentes M12 de alta calidad para una amplia gama de aplicaciones de visión inteligente. Desde productos para el hogar inteligente y cámaras para automóviles hasta robótica y automatización industrial, nuestro equipo de ingeniería desarrolla soluciones ópticas personalizadas que satisfacen los requisitos específicos de cada proyecto. Además de nuestra cartera de productos, Wintop Optics ofrece soporte integral durante todo el proceso de desarrollo, incluyendo consultoría en diseño óptico, desarrollo rápido de prototipos, compatibilidad con módulos de cámara, optimización del rendimiento y producción en masa confiable. Nuestro experimentado equipo de ingeniería trabaja en estrecha colaboración con los clientes para acortar los ciclos de desarrollo, manteniendo una calidad constante y entregas puntuales. Tanto si necesita una lente de cámara M12 estándar como una lente de visión robótica totalmente personalizada, Wintop Optics se compromete a ayudarle a construir sistemas de visión más inteligentes y fiables. Póngase en contacto con Wintop Optics hoy mismo para hablar sobre su próximo proyecto óptico y descubra cómo nuestras soluciones de lentes personalizadas pueden dar vida a sus productos de visión. Preguntas frecuentes 1. ¿Para qué se utiliza un objetivo M12? Las lentes M12 se utilizan ampliamente en cámaras integradas, dispositivos domésticos inteligentes, sistemas de visión robótica, cámaras para automóviles, drones, automatización industrial y aplicaciones de transporte inteligente. 2. ¿Cuál es la diferencia entre un objetivo M12 y un objetivo con montura C? Una lente M12 utiliza una montura roscada M12 × 0.5 y es mucho más pequeña que una lente con montura C. Las lentes M12 son ideales para dispositivos integrados compactos, mientras que las lentes con montura C se utilizan normalmente en sistemas de visión artificial industriales de alta gama. 3. ¿Se puede utilizar una lente M12 para visión robótica? Sí. Muchas soluciones de lentes para visión robótica se basan en la montura M12 debido a su tamaño compacto, sus opciones de gran angular y su compatibilidad con las cámaras de visión integradas que se utilizan en robots, AMR y brazos robóticos. 4. ¿Cómo elijo el objetivo M12 adecuado para mi cámara? Ten en cuenta el tamaño del sensor, la distancia focal, el campo de visión, la distancia de trabajo, la apertura, los requisitos de distorsión y las condiciones de iluminación. Colaborar con un fabricante de óptica con experiencia puede ayudarte a asegurarte de que el objetivo se ajuste a tu aplicación específica. 5. ¿Wintop Optics ofrece soluciones de lentes M12 personalizadas? Sí. Wintop Optics ofrece servicios de diseño de lentes M12 personalizados, optimización óptica, soporte para prototipos, integración de módulos de cámara y producción en masa para aplicaciones que incluyen hogares inteligentes, robótica, automoción, visión artificial e imágenes industriales.  
  • Cómo las lentes gran angular mejoran la navegación de los robots
    Cómo las lentes gran angular mejoran la navegación de los robots Jun 26, 2026
    Por qué los objetivos gran angular son esenciales para la navegación robóticaA medida que los robots móviles autónomos (AMR), los robots de servicio, los robots de almacén y los sistemas de automatización industrial se vuelven más inteligentes, la visión confiable se ha convertido en la base de una navegación precisa. lente gran angular para robot La navegación permite a los robots observar un área más amplia con una sola cámara, lo que les ayuda a detectar obstáculos, identificar puntos de referencia y tomar decisiones de navegación en tiempo real.En comparación con las lentes estándar, la lente de una cámara de navegación robótica ofrece un campo de visión más amplio, lo que reduce los puntos ciegos y mejora la percepción del entorno. Esto permite que los robots se desplacen con mayor eficiencia en entornos dinámicos como almacenes, fábricas, hospitales y centros logísticos.Cómo un amplio campo de visión mejora la precisión de la navegaciónLa navegación del robot depende de la retroalimentación visual continua. Un ángulo de visión más amplio permite que el sistema de visión capture más información del entorno, lo que proporciona a los algoritmos de navegación puntos de referencia adicionales para la localización y la planificación de la trayectoria.Para aplicaciones como lentes de navegación para AMR, lentes de visión para robots de almacén y lentes de cámara para robots móviles, un diseño óptico gran angular resulta útil:Amplíe la cobertura ambiental con menos cámaras.Mejorar la detección de obstáculos y la prevención de colisiones.Mejorar el rendimiento de SLAM (Localización y Mapeo Simultáneos)Aumentar la precisión del posicionamiento en entornos interiores complejos.Reducir la complejidad del hardware y el coste total del sistema.Estas ventajas convierten a los objetivos gran angular en un componente importante de los sistemas modernos de visión robótica.Cómo elegir el objetivo gran angular adecuado para aplicaciones robóticasSeleccionar la lente adecuada implica mucho más que lograr el campo de visión más amplio posible. Los ingenieros deben equilibrar el rendimiento óptico con los requisitos específicos del sistema de visión robótica.Al elegir un Lente gran angular M12 para navegación robótica, considere factores como:Compatibilidad del sensor de la cámaraResolución de imagenCampo de visión (FOV)Control de distorsión ópticaRendimiento de imagen en condiciones de poca luzFiabilidad y durabilidad mecánicasUn objetivo gran angular de alta calidad para visión robótica debe proporcionar una imagen nítida en todo el encuadre, manteniendo un rendimiento óptico constante incluso tras largas jornadas de funcionamiento. Esto contribuye a mejorar la precisión del reconocimiento de objetos, la navegación y la toma de decisiones autónoma.Aplicaciones de las lentes de visión robótica de gran angularLos objetivos ópticos gran angular se utilizan ampliamente en los sistemas robóticos inteligentes actuales en múltiples industrias.Las aplicaciones típicas incluyen:Robots móviles autónomos (AMR)Robots de logística de almacénInspección robótica industrialRobots de servicioAutomatización de fábricasRobots de reparto para interioresSistemas de fabricación inteligentesYa sea que el robot esté navegando por los pasillos del almacén, evitando obstáculos o localizando paletas para la manipulación de materiales, una lente de cámara de navegación robótica confiable ayuda a proporcionar información visual estable para un movimiento preciso y una operación más segura.Acelera tu proyecto de visión robótica con Wintop Optics.En Óptica WintopDiseñamos y fabricamos lentes ópticas de alto rendimiento para robótica, visión artificial, cámaras de IA, transporte inteligente y automatización industrial. Nuestro experimentado equipo de ingeniería colabora estrechamente con los clientes para desarrollar soluciones de lentes personalizadas que se adaptan a diferentes sensores, distancias de trabajo y entornos de aplicación.Además de un rendimiento óptico superior, Wintop Optics ofrece soporte integral para todo su proyecto, incluyendo consultoría en diseño óptico, creación rápida de prototipos, desarrollo personalizado, estricto control de calidad y asistencia técnica eficaz. Nuestro objetivo es ayudar a nuestros clientes a acortar los ciclos de desarrollo, mejorar el rendimiento de imagen y lanzar sus productos al mercado con mayor rapidez.Si busca un objetivo gran angular fiable para la navegación de robots, un objetivo personalizado para cámaras de navegación robótica o un objetivo gran angular de alto rendimiento para visión robótica, póngase en contacto hoy mismo con Wintop Optics. Nuestro equipo está listo para ayudarle a encontrar la solución óptica ideal para su próximo proyecto de robótica.Correo electrónico: yorty@yuntal.com Teléfono/WhatsApp: +86 153 0268 9906
  • Cómo elegir una lente para sistemas de visión robótica
    Cómo elegir una lente para sistemas de visión robótica Jun 26, 2026
    Por qué es importante elegir la lente de visión robótica adecuadaA medida que la robótica sigue transformando la fabricación, la logística, el ensamblaje de productos electrónicos y la automatización de almacenes, los sistemas de visión se han convertido en los "ojos" de los robots modernos. Ya sea que un robot identifique componentes, localice productos en una cinta transportadora o realice inspecciones de calidad, la calidad de la imagen influye directamente en la precisión operativa.Elegir el adecuado Lente de visión robótica Por lo tanto, se trata de algo más que seleccionar un componente óptico compatible: se trata de garantizar una imagen estable y fiable en condiciones de producción reales. Una lente bien diseñada ayuda a obtener imágenes más nítidas, una iluminación uniforme y un posicionamiento preciso, lo que permite que los algoritmos de visión funcionen a su máximo rendimiento.Factores clave a considerar al seleccionar una lente de visión robóticaLas distintas aplicaciones robóticas requieren características ópticas diferentes, por lo que no existe una lente universal para todos los proyectos. Antes de seleccionar una lente, los ingenieros deben evaluar varios factores importantes:Compatibilidad del sensor y resolución de imagenCampo de visión (FOV) requeridoDistancia de trabajoControl de distorsiónRendimiento en condiciones de poca luzFiabilidad mecánica en entornos industrialesPara sistemas de inspección y automatización robótica, un lente de brazo robótico de alta calidad Debe proporcionar imágenes estables con una distorsión mínima para mejorar la precisión en el reconocimiento y posicionamiento de objetos. En aplicaciones que operan las 24 horas, la consistencia óptica es tan importante como la resolución de la imagen.Por qué la visión binocular requiere un diseño óptico especializado.Muchos sistemas robóticos avanzados utilizan ahora la visión estereoscópica para mejorar la percepción de profundidad y el posicionamiento tridimensional. En estas aplicaciones, seleccionar la lente de reconocimiento binocular adecuada para el brazo robótico es fundamental.Un sistema de visión binocular depende de dos cámaras que trabajan juntas para calcular la profundidad y las relaciones espaciales. Incluso pequeñas diferencias en el rendimiento óptico entre las lentes pueden reducir la precisión de la medición.Para brazos robóticos que realizan ensamblaje de precisión, operaciones de recogida y colocación o inspección automatizada, las lentes de reconocimiento binoculares deben proporcionar:Calidad de imagen uniforme en ambas cámaras.Baja distorsión ópticaExcelente nitidez de borde a borde.Imágenes estables en condiciones de iluminación cambiantes.Estas características ayudan a mejorar el cálculo de la profundidad y a conseguir un movimiento robótico más fiable.Cómo adaptar la lente a su aplicación de visión robóticaLos sistemas de visión robótica se utilizan en numerosos sectores, como la automatización industrial, la logística, la fabricación de productos electrónicos, los dispositivos médicos y el almacenamiento inteligente. Dado que cada aplicación tiene requisitos de imagen diferentes, la selección de lentes siempre debe basarse en el entorno de trabajo real, y no únicamente en las especificaciones técnicas.Por ejemplo, un brazo robótico que realiza inspecciones de placas de circuito impreso puede priorizar la resolución de imagen y el control de la distorsión, mientras que un robot de almacén puede requerir un campo de visión más amplio para la navegación y la detección de objetos. Elegir la lente de visión robótica o la lente para brazo robótico adecuada para cada aplicación ayuda a mejorar la eficiencia del sistema, reducir los errores de reconocimiento y garantizar la estabilidad operativa a largo plazo.Trabajar con un equipo experimentado de ingeniería óptica también puede acortar el tiempo de desarrollo, al garantizar que la lente se adapte correctamente al sensor de la cámara y a los requisitos de la aplicación.Colabora con Wintop Optics para tu próximo proyecto de visión robótica.En Óptica WintopComprendemos que cada proyecto de visión robótica presenta desafíos de imagen únicos. Además de ofrecer lentes ópticas de alta calidad, proporcionamos soluciones ópticas personalizadas adaptadas a diferentes aplicaciones robóticas, como visión artificial, brazos robóticos, cámaras de IA, automatización de almacenes y sistemas de inspección industrial.Nuestro experimentado equipo de ingeniería brinda soporte a los clientes durante todo el proceso de desarrollo, desde el diseño óptico y la evaluación de prototipos hasta las pruebas y la producción en masa. Gracias a nuestro departamento interno de I+D, la fabricación de precisión, el estricto control de calidad y la asistencia técnica ágil, ayudamos a nuestros clientes a reducir los riesgos de desarrollo y a acelerar el lanzamiento de sus productos al mercado.Si busca una lente de visión robótica fiable, una lente de reconocimiento binocular personalizada para brazo robótico o una lente de alto rendimiento para brazo robótico, Wintop Optics está preparada para ayudarle en su próximo proyecto.Póngase en contacto con Wintop Optics hoy mismo para hablar sobre los requisitos de su aplicación y descubrir cómo nuestra experiencia en óptica puede ayudarle a mejorar el rendimiento de su sistema de visión robótica.Correo electrónico: yorty@yuntal.comTeléfono/WhatsApp: +86 153 0268 9906
  • Cómo las lentes de baja distorsión mejoran la precisión de los sistemas ADAS
    Cómo las lentes de baja distorsión mejoran la precisión de los sistemas ADAS Jun 17, 2026
    ¿Por qué la distorsión de la imagen representa un serio desafío para las cámaras ADAS?Los sistemas avanzados de asistencia al conductor (ADAS) se basan en datos de cámaras para tomar decisiones cruciales al volante. Ya sea que el sistema identifique las marcas viales, detecte peatones, reconozca señales de tráfico o estime la distancia a los vehículos cercanos, la precisión de la imagen afecta directamente al rendimiento general.Un aspecto que a menudo se pasa por alto durante el desarrollo de una cámara es la distorsión de la lente.En un sistema de cámara automotriz típico, la lente se encarga de captar y proyectar la luz sobre el sensor de imagen. Si el diseño óptico introduce una distorsión excesiva, los objetos en la imagen capturada pueden aparecer deformados, estirados o desplazados de sus posiciones reales.Para los conductores humanos, una ligera distorsión de la imagen puede parecer insignificante. Sin embargo, para un sistema de cámara ADAS, incluso pequeños errores geométricos pueden influir en el reconocimiento de objetos y la toma de decisiones.Por eso lentes automotrices de baja distorsión Se han convertido en un componente fundamental en las aplicaciones modernas de cámaras ADAS.Comprensión de la distorsión de la lente en los sistemas de cámaras para automóvilesLa distorsión de la lente se produce cuando las líneas rectas del mundo real ya no aparecen rectas en la imagen capturada.Dos tipos comunes de distorsión incluyen:Distorsión de barrilLas líneas rectas se curvan hacia afuera, hacia el borde de la imagen.Este tipo de distorsión se encuentra comúnmente en objetivos ultra gran angular y en objetivos ojo de pez para automóviles.Distorsión de cojínLas líneas rectas se curvan hacia adentro, hacia el centro de la imagen.Aunque es menos común en las aplicaciones ADAS, aún puede afectar la geometría de la imagen.Si bien el software puede compensar cierta distorsión, la corrección óptica sigue siendo la solución preferida porque preserva la calidad de la imagen y reduce los requisitos computacionales.Por este motivo, los fabricantes de lentes para cámaras de automóviles suelen centrarse en minimizar la distorsión durante la fase de diseño óptico.Cómo afecta la distorsión de la lente a la precisión de los sistemas avanzados de asistencia al conductor (ADAS)Sistemas de advertencia de salida de carrilLos sistemas de advertencia de salida de carril dependen de la detección precisa de las marcas viales.Cuando la distorsión provoca que las marcas viales se curven o se desplacen, el sistema puede tener dificultades para determinar con precisión la posición del vehículo.Una lente de cámara ADAS de baja distorsión ayuda a mantener la geometría correcta de los límites del carril, mejorando la fiabilidad de la detección de carriles.Reconocimiento de señales de tráficoLos sistemas de reconocimiento de señales de tráfico analizan datos de imagen para identificar límites de velocidad, señales de advertencia e información direccional.Las imágenes distorsionadas pueden alterar la forma y la posición de las señales, lo que dificulta su reconocimiento.Lentes de cámara de alta calidad para automóviles Ayudan a preservar los detalles de las señales y a mejorar la precisión en su reconocimiento.Detección de peatonesLos sistemas ADAS modernos suelen utilizar algoritmos de visión artificial para identificar a los peatones que se encuentran cerca del vehículo.Cuando la distorsión de la imagen afecta a las dimensiones del objeto, la fiabilidad de la detección puede disminuir.Las lentes para automóviles de baja distorsión ayudan a mantener proporciones consistentes de los objetos, lo que permite que los sistemas de visión funcionen con mayor precisión.Medición de distancias y seguimiento de objetosLas cámaras ADAS se utilizan cada vez más para estimar distancias y rastrear objetos en movimiento.Si la distorsión altera la posición aparente de los objetos, pueden producirse errores de medición.Reducir la distorsión ayuda a mejorar el rendimiento del seguimiento de objetos y la precisión de la estimación de distancias.Por qué la corrección de software por sí sola no es suficienteAlgunos desarrolladores dan por sentado que la distorsión de la imagen se puede corregir por completo mediante software.Si bien los algoritmos de procesamiento de imágenes han mejorado significativamente, la corrección por software plantea varios desafíos.Pérdida de resolución efectivaLa corrección de la distorsión a menudo requiere recortar y reasignar los datos de la imagen.Como resultado, parte de la información de la imagen original puede perderse.Mayor carga de procesamientoCorregir la distorsión consume recursos de procesamiento.En las aplicaciones automotrices donde el rendimiento en tiempo real es fundamental, reducir la sobrecarga computacional innecesaria resulta beneficioso.Nitidez de los bordes reducidaUna corrección de distorsión intensa puede disminuir la nitidez de la imagen cerca de los bordes del fotograma.Esto es especialmente importante en los sistemas de cámaras de visión periférica y en las cámaras ADAS de gran angular.Un objetivo para automóviles bien diseñado y con baja distorsión reduce la necesidad de correcciones de software agresivas y ayuda a mantener la calidad general de la imagen.Características clave de una lente ADAS de alto rendimiento y baja distorsiónNo todos los objetivos de las cámaras para automóviles están diseñados para el mismo propósito.A la hora de seleccionar una lente para aplicaciones ADAS, deben tenerse en cuenta varias características ópticas.Amplio campo de visiónLas cámaras frontales ADAS, las cámaras de visión periférica y los sistemas de asistencia al estacionamiento requieren diferentes ángulos de visión.Dependiendo de la aplicación, una lente de baja distorsión puede proporcionar:Cobertura de lente automotriz de 120 gradosCobertura de lente automotriz de 140 gradosCobertura de lente ojo de pez para automóviles de 190 gradosEl objetivo es maximizar la visibilidad manteniendo la geometría de la imagen.Resolución de borde altoLa detección de objetos suele producirse cerca del borde de la imagen.Un objetivo de cámara ADAS de alta calidad debe mantener la nitidez de la imagen en todo el campo de visión.Rendimiento estable tanto de día como de noche.Las cámaras para automóviles deben funcionar en diversas condiciones de iluminación.Un objetivo automotriz fiable y de baja distorsión debe proporcionar:Buen rendimiento en condiciones de poca luz.Calidad de imagen estableAlta eficiencia de transmisión de luzFiabilidad automotrizLos sistemas de cámaras para vehículos deben resistir:Vibraciónfluctuaciones de temperaturaExposición prolongada al aire libreUna lente óptica para automóviles de calidad debe diseñarse teniendo en cuenta estas condiciones.Lentes de baja distorsión en sistemas de visión periféricaUna de las aplicaciones más exigentes para las lentes de baja distorsión es el sistema de cámaras de visión periférica.También conocido como sistema de monitorización de visión periférica (AVM, por sus siglas en inglés), una solución de visión periférica combina imágenes de varias cámaras para crear una vista aérea alrededor del vehículo.Entre los desafíos comunes se incluyen:errores de unión de imágenesLíneas de estacionamiento desalineadasProblemas de cobertura de punto ciegoLímites de costura visiblesUna lente de cámara de visión periférica con baja distorsión ayuda a reducir estos problemas al proporcionar una geometría de imagen más precisa antes de que comience el procesamiento por software.Esto conduce a:Mejor alineación de la imagenCosturas más suavesMayor visibilidad para el conductorRendimiento mejorado de la asistencia al estacionamientoCómo elegir el proveedor adecuado de lentes para cámaras de automóvilesElegir un proveedor de lentes implica algo más que comparar especificaciones.Los fabricantes de automóviles y los desarrolladores de sistemas avanzados de asistencia al conductor (ADAS) deberían evaluar:Capacidades de diseño óptico¿Puede el proveedor optimizar la distorsión, el campo de visión y la calidad de la imagen para la aplicación prevista?Experiencia en la industria automotriz¿Ha trabajado el proveedor en proyectos de cámaras ADAS, sistemas de visión periférica o monitorización del conductor?Consistencia en la fabricación¿Puede el proveedor mantener una calidad estable desde el desarrollo del prototipo hasta la producción en masa?Soporte para personalización¿Puede el proveedor ofrecer soluciones de lentes OEM y ODM para requisitos específicos del proyecto?Estos factores suelen tener un mayor impacto en el éxito del proyecto que las especificaciones de las lentes por sí solas.¿Por qué elegir Wintop Optics para soluciones de lentes ADAS de baja distorsión?A medida que la tecnología ADAS continúa evolucionando, la demanda de lentes de cámara de alto rendimiento para automóviles sigue aumentando.En Wintop Optics, nos especializamos en soluciones de lentes ópticas para:Sistemas de cámaras ADASSistemas de cámaras de visión envolventeMonitoreo de visión periférica (AVM)Sistemas de monitoreo del conductorCámaras de asistencia al estacionamientoSistemas de visión para vehículos autónomosNuestro equipo de ingeniería se centra en el control de la distorsión, el diseño óptico de gran angular, la claridad de la imagen, la compatibilidad con los sensores y la fiabilidad propia de la industria automotriz.Tanto si su proyecto requiere una lente automotriz de baja distorsión, una lente ojo de pez para automóviles o una solución de lente de cámara ADAS personalizada, podemos ayudarle a optimizar el rendimiento de la imagen desde el desarrollo del concepto hasta la producción en masa.¿Busca una solución de lentes ADAS fiable y con baja distorsión?Contacte hoy mismo con Wintop Optics y deje que nuestro equipo de ingeniería le ayude a mejorar la calidad de la imagen, aumentar la precisión de los sistemas avanzados de asistencia al conductor (ADAS) y acelerar su próximo proyecto de visión artificial para el sector automotriz.Sitio web: www.wintoplens.comCorreo electrónico: yorty@yuntal.comTeléfono: +86 153 0268 9906
  • Las mejores soluciones de lentes para sistemas de visión periférica
    Las mejores soluciones de lentes para sistemas de visión periférica Jun 12, 2026
    Los desafíos que plantea un buen sistema de visión periféricaUn sistema de visión periférica está diseñado para brindar a los conductores una visión completa del área alrededor del vehículo. Al combinar imágenes de varias cámaras, el sistema crea una vista aérea que facilita el estacionamiento, las maniobras y la detección de obstáculos.Aunque el resultado final pueda parecer sencillo, conseguir una imagen perfecta de 360 ​​grados está lejos de ser fácil.Muchos proyectos de visión panorámica se enfrentan a los mismos desafíos:puntos ciegos alrededor del vehículoImágenes distorsionadas cosidasMala calidad de imagen en los bordesBrillo inconsistente entre las cámarasVisibilidad reducida por la noche.Dificultades de calibración durante la integraciónEn muchos casos, los ingenieros dedican mucho tiempo a optimizar los algoritmos del software, solo para descubrir que la causa principal se origina en el propio sistema óptico.La calidad de un lente de cámara de visión envolvente afecta directamente al rendimiento de todo el sistema.Por qué la lente importa más de lo que la mayoría de los ingenieros esperanUn sistema de visión periférica se basa en cuatro o más cámaras colocadas alrededor del vehículo.Cada cámara captura una perspectiva diferente, y esas imágenes deben combinarse para formar una única vista aérea.Para que este proceso funcione correctamente, cada cámara debe ofrecer:Calidad de imagen uniformeGeometría precisaCampo de visión suficienteBrillo estableRendimiento fiable tanto de día como de noche.Incluso pequeñas imperfecciones ópticas pueden crear errores de costura visibles.Por ejemplo:Una lente con una distorsión excesiva puede hacer que las marcas viales parezcan curvas.Un objetivo con poca resolución en los bordes puede producir zonas borrosas cerca del límite de la unión de las imágenes.Una lente con iluminación desigual puede crear diferencias de brillo visibles entre las imágenes de cámara adyacentes.Por eso, la lente de la cámara de visión periférica suele ser uno de los componentes más importantes de un sistema AVM.Campo de visión ultra amplio: la base de la cobertura de 360 ​​grados.Uno de los requisitos principales para una cámara de visión periférica es la cobertura de área amplia.La mayoría de los sistemas AVM utilizan una lente ojo de pez para automóviles con un ángulo de visión ultra amplio para minimizar los puntos ciegos alrededor del vehículo.Las configuraciones comunes incluyen:Lente automotriz de 180 gradosLente automotriz de 190 gradosLente ojo de pez de 200 gradosUn campo de visión más amplio permite que cada cámara cubra un área mayor, reduciendo los espacios entre imágenes adyacentes.Los beneficios incluyen:Cobertura vehicular mejoradaPuntos ciegos reducidosUnión de imágenes más sencillaRendimiento mejorado de la asistencia al estacionamientoSin embargo, aumentar el campo de visión introduce desafíos ópticos adicionales, en particular el control de la distorsión.Encontrar el equilibrio adecuado entre cobertura y calidad de imagen es fundamental al seleccionar un objetivo para un sistema de cámara de 360 ​​grados para vehículos.La baja distorsión facilita la unión de imágenes.La unión de imágenes es una de las funciones más importantes de un sistema de visión periférica.El software debe fusionar con precisión las imágenes de varias cámaras en una única vista continua.Cuando la distorsión es excesiva, la costura se vuelve más difícil y menos precisa.Los síntomas típicos incluyen:Líneas de estacionamiento desalineadasMarcas de carril rotasContornos de vehículos deformadosLímites de costura visiblesUna lente de visión periférica con baja distorsión ayuda a reducir estos problemas antes de aplicar la corrección por software.Si bien las lentes ojo de pez introducen distorsión de forma inherente, un diseño óptico optimizado puede mejorar significativamente la geometría de la imagen y simplificar la calibración del sistema.En muchos proyectos de cámaras para automóviles, el rendimiento en cuanto a distorsión es uno de los primeros parámetros que los ingenieros evalúan durante la selección de la lente.Claridad de imagen en todo el encuadre.Muchos sistemas de cámaras para automóviles logran una buena nitidez en el centro de la imagen, pero presentan problemas cerca de los bordes.Este problema se hace especialmente evidente en las aplicaciones de visión panorámica, ya que la unión de imágenes suele producirse cerca de los bordes.Un rendimiento deficiente en los bordes puede provocar:objetos borrososVisibilidad reducida de los obstáculosUnión de imágenes menos precisaMenor calidad de imagen generalUna lente de cámara de visión periférica de alta calidad debe mantener una buena resolución de imagen en todo el campo de visión.Una calidad de imagen uniforme mejora tanto la visibilidad del conductor como la fiabilidad del sistema.El rendimiento nocturno es igual de importante.Un sistema de visión periférica debe funcionar de forma fiable tanto de día como de noche.Los aparcamientos, los garajes subterráneos, las obras en construcción y las carreteras con poca iluminación presentan condiciones de iluminación difíciles.Una lente diseñada para aplicaciones automotrices debe ser compatible con:Buena transmisión de luzCalidad de imagen estable en entornos con poca luz.Compatibilidad con sensores de imagen HDRRendimiento infrarrojo fiable cuando sea necesario.La escasa visibilidad nocturna puede reducir la eficacia de los sistemas de asistencia al aparcamiento y aumentar el riesgo de pasar por alto obstáculos.Por este motivo, el rendimiento en condiciones de poca luz se suele tener en cuenta junto con el campo de visión y la distorsión a la hora de seleccionar lentes para automóviles.Problemas comunes de lentes detectados en proyectos AVMDurante el desarrollo, los ingenieros suelen encontrarse con problemas que parecen estar relacionados con el software, pero que en realidad tienen su origen en el sistema óptico.Desenfoque de bordesLos objetos cercanos al borde de la imagen aparecen borrosos o difíciles de identificar.Brillo desigualDiferentes áreas de la imagen muestran niveles de iluminación inconsistentes.Dificultades de calibraciónUna distorsión excesiva aumenta la complejidad de los procedimientos de calibración.Rendimiento inconsistente de la cámaraLas variaciones entre las lentes crean diferencias visibles entre las imágenes unidas.Visibilidad reducida en condiciones de poca luz.Un rendimiento óptico insuficiente afecta a la calidad de la imagen por la noche.Identificar y abordar estos problemas a tiempo puede reducir significativamente el tiempo de desarrollo.Cómo seleccionar la lente adecuada para la cámara de visión periféricaElegir un objetivo para una cámara de visión periférica requiere equilibrar múltiples factores de rendimiento.Campo de visiónUn ángulo de visión más amplio proporciona una mejor cobertura, pero puede aumentar la distorsión.Control de distorsiónUna menor distorsión simplifica la calibración y mejora la calidad de la unión de las imágenes.Compatibilidad de sensoresEl objetivo debe estar optimizado para el tamaño y la resolución del sensor de imagen seleccionado.Fiabilidad automotrizLa lente debe soportar vibraciones, fluctuaciones de temperatura y el funcionamiento prolongado del vehículo.Consistencia en la calidad de la imagenUn rendimiento óptico estable es esencial en todas las cámaras del sistema.Trabajar con un fabricante experimentado de lentes para cámaras de automóviles puede ayudar a evitar costosos retrasos en el desarrollo y mejorar el rendimiento general del sistema.Aplicaciones más allá de los automóviles de pasajerosAunque los sistemas de visión periférica se asocian comúnmente con los vehículos de pasajeros, cada vez se utilizan más en una amplia gama de industrias.Camiones comercialesLos vehículos grandes se benefician de una mejor visibilidad alrededor de todo el vehículo.autobusesLas cámaras de visión periférica ayudan a reducir los puntos ciegos en entornos urbanos.Equipos de construcciónLos operarios adquieren mayor percepción espacial al trabajar en espacios confinados.Maquinaria agrícolaUna mayor visibilidad mejora la seguridad operativa.Vehículos minerosLa maquinaria pesada suele operar en entornos difíciles donde la reducción de los puntos ciegos es fundamental.A medida que la adopción de esta tecnología sigue creciendo, la demanda de soluciones fiables de lentes para cámaras de visión periférica aumenta en múltiples categorías de vehículos.¿Por qué elegir Wintop Optics para sus soluciones de lentes de visión panorámica?Desarrollar un sistema de visión envolvente exitoso requiere más que simplemente seleccionar un lente gran angular.El campo de visión, el rendimiento en cuanto a distorsión, la consistencia de la imagen, la compatibilidad del sensor y la fiabilidad ambiental deben trabajar conjuntamente para lograr el resultado deseado.En Wintop Optics, trabajamos en estrecha colaboración con nuestros clientes para desarrollar:Sistemas de cámaras de visión envolventeSoluciones de monitorización de visión periférica (AVM)Sistemas de visión a vista de pájaroCámaras de asistencia al estacionamientoSistemas de cámaras para vehículos comercialesSistemas de visión para vehículos de uso especialNuestro equipo de ingeniería se centra en resolver los desafíos prácticos de la obtención de imágenes mediante un diseño óptico optimizado y procesos de fabricación fiables.Ya sea que el objetivo sea una mayor cobertura, una menor distorsión, una mejor calidad de imagen o una integración más sencilla, ayudamos a nuestros clientes a encontrar la solución óptica más adecuada para los requisitos de su proyecto.Habla con nuestro equipo de ingeniería.Si está evaluando opciones de lentes para un nuevo proyecto de visión periférica, seleccionar el socio óptico adecuado puede reducir significativamente el tiempo de desarrollo y mejorar el rendimiento del sistema.Wintop Optics ofrece soluciones de lentes para automóviles, tanto para fabricantes de equipos originales (OEM) como para fabricantes de diseño original (ODM), adaptadas a las necesidades de los sistemas modernos de cámaras de visión periférica.Nuestro equipo puede ayudarle con:Selección del campo de visiónOptimización de la distorsiónCoincidencia de sensoresIntegración mecánicaDesarrollo de prototiposSoporte para la producción en masaVisita: www.wintoplens.comCorreo electrónico: yorty@yuntal.comTeléfono: +86 153 0268 9906Si está desarrollando un sistema AVM, una cámara con vista aérea o una solución de cámara para vehículos de 360 ​​grados, póngase en contacto con Wintop Optics para hablar sobre su proyecto y explorar la mejor solución de lentes para su aplicación.
  • ¿Qué características debe tener un buen objetivo para cámara de documentos para obtener una captura de documentos nítida?
    ¿Qué características debe tener un buen objetivo para cámara de documentos para obtener una captura de documentos nítida? Jun 12, 2026
    Por qué la lente es importante en una cámara de documentosCuando los usuarios evalúan una cámara de documentos, suelen centrarse en la resolución, la velocidad de fotogramas, las funciones del software o el rendimiento del OCR. Sin embargo, la calidad de imagen de una cámara de documentos comienza con la lente óptica.Un sensor de alta resolución no puede compensar un rendimiento óptico deficiente. Si la lente introduce distorsión, pierde nitidez en los bordes o produce una iluminación irregular, el documento capturado podría no tener la claridad necesaria para escanearlo, presentarlo o reconocer caracteres.Tanto si el dispositivo se utiliza como cámara de documentos, presentador visual, escáner de libros, escáner de documentos o sistema de digitalización de documentos, la lente afecta directamente a la calidad de la imagen.Para los fabricantes que desarrollan equipos de digitalización de documentos, elegir el objetivo adecuado para la cámara de documentos es una de las decisiones de diseño más importantes.Problemas comunes causados ​​por un rendimiento deficiente de las lentesMuchos dispositivos de digitalización de documentos presentan problemas de calidad de imagen que a menudo se deben a diseños ópticos inadecuados.Los problemas típicos incluyen:Texto borroso alrededor del bordeUna lente puede parecer nítida en el centro, pero perder resolución hacia los bordes.Esto se hace evidente al escanear:ContratosDocumentos financierosLibros de textoCertificadosDibujos técnicosEn los sistemas de captura de documentos mediante OCR, la nitidez de los bordes es especialmente importante.Distorsión de documentosUn pobre lente del escáner de documentos puede hacer que las líneas rectas parezcan curvas.Este problema afecta a:precisión del reconocimiento OCRMedición de documentosProcesamiento de formulariosDigitalización de archivosPara aplicaciones profesionales de digitalización de documentos, a menudo se prefiere un objetivo de cámara de documentos con baja distorsión.Brillo desigualEl oscurecimiento de las esquinas puede reducir la legibilidad del documento.Un objetivo de calidad para la captura de documentos debe proporcionar una iluminación uniforme desde el centro hasta los bordes.Colores inexactosLas cámaras de documentos y los proyectores visuales utilizados en la enseñanza suelen mostrar diagramas, gráficos y fotografías.Una mala reproducción del color puede reducir la calidad de la presentación y afectar la experiencia del usuario.Características principales de un objetivo de cámara de documentos de alta calidadAlta resolución para la captura de texto pequeñoSe espera que las cámaras de documentos modernas capturen texto pequeño con claridad.Una lente de cámara de documentos de alta resolución permite a los usuarios ver:Letra pequeñaNotas escritas a manoDiagramas técnicosMateriales educativossin perder detalle.El sistema óptico debe aprovechar al máximo la capacidad de resolución del sensor.Diseño óptico de baja distorsiónA Lente de cámara de documentos de baja distorsión ayuda a mantener la forma original de los documentos.Esto es especialmente importante para:Cámaras de escáner OCREquipos de digitalización de archivosEscáneres de documentos legalesSistemas de procesamiento de documentos financierosLa baja distorsión también mejora el aspecto profesional de las imágenes capturadas.Amplio campo de visiónEl campo de visión determina qué parte del documento se puede capturar dentro de una distancia de trabajo determinada.Por ejemplo, una lente de cámara para documentos A4 normalmente requiere un ángulo de visión más amplio para capturar una página completa sin aumentar la altura del dispositivo.Un campo de visión adecuado mejora la usabilidad a la vez que reduce las limitaciones de instalación.Calidad de imagen uniforme en toda la página.Muchos documentos contienen información cerca de las esquinas y los bordes.Un objetivo de calidad para la captura de documentos debe proporcionar:Rendimiento central nítidoRendimiento de filo afiladoBrillo uniformeReproducción de color uniformeen toda el área del documento.Aplicaciones que requieren lentes profesionales para cámaras de documentosEducación y presentación visualLas escuelas y universidades utilizan cámaras de documentos para mostrar:Libros de textoTareaexperimentos científicosNotas escritas a manoUna lente de presentación visual de alta resolución garantiza que los estudiantes puedan ver con claridad cada detalle.Captura de documentos de oficinaLas empresas confían en los sistemas de digitalización de documentos para:Gestión de contratosProcesamiento de facturasDocumentación internaUna lente fiable para el escáner de documentos mejora la eficiencia y reduce la necesidad de volver a escanear.Instituciones financierasLos bancos y las compañías de seguros suelen procesar grandes volúmenes de documentación.La captura de imágenes nítidas mejora la verificación de documentos y la precisión del flujo de trabajo.Servicios gubernamentales y administrativosLas cámaras de documentos se utilizan ampliamente para:Verificación de identidadSolicitudes de servicio públicoGestión de registrosUna calidad de imagen estable es esencial para un procesamiento preciso de los documentos.Digitalización de archivosLas bibliotecas, los museos y los archivos necesitan sistemas de digitalización de documentos capaces de preservar información valiosa.Las lentes para escáneres de libros y las lentes para digitalización de documentos desempeñan un papel fundamental en estos proyectos.Cómo seleccionar el objetivo adecuado para un proyecto de cámara de documentosAl evaluar a un proveedor de lentes para cámaras de documentos, los fabricantes deben tener en cuenta varios factores.Compatibilidad de sensoresEl objetivo debe coincidir con el tamaño del sensor y los requisitos de píxeles.Los formatos de sensores más comunes incluyen:1/4"1/3"1/2.7"Una correcta combinación de colores ayuda a maximizar la calidad de la imagen.Requisitos del campo de visiónLos distintos proyectos requieren diferentes áreas de cobertura.Por ejemplo:Cámaras de documentos A4Escáneres de librosSistemas OCRPresentadores visualesTodos tienen diferentes requisitos de visualización.Rendimiento de distorsiónCuanto menor sea la distorsión, mejor se conservará la geometría del documento.Esto es especialmente importante para los proyectos de OCR y digitalización de documentos.Estructura mecánicaLa lente óptica debe adaptarse al diseño del dispositivo manteniendo la calidad de la imagen.Los diseños compactos suelen ser los preferidos para las cámaras de documentos modernas.FiabilidadUna cámara de documentos puede funcionar durante años en entornos educativos o de oficina.Un rendimiento óptico estable es esencial para la fiabilidad del producto a largo plazo.¿Por qué los fabricantes eligen Wintop Optics?Para desarrollar una cámara de documentos eficaz se necesita algo más que simplemente seleccionar un objetivo estándar.Los fabricantes necesitan un socio óptico capaz de comprender los requisitos de la aplicación, optimizar el rendimiento de la imagen y brindar soporte a la producción a largo plazo.Wintop Optics se especializa en soluciones de lentes ópticas para:Cámaras de documentosPresentadores visualesEscáneres de documentosSistemas de escaneo OCREscáneres de librosDispositivos de imagen educativosEquipos de digitalización de documentosNuestro equipo de ingeniería trabaja en estrecha colaboración con los clientes para optimizar el campo de visión, el control de la distorsión, la nitidez de la imagen, la compatibilidad de los sensores y la integración mecánica.Tanto si necesita un objetivo estándar para cámara de documentos como una solución óptica personalizada, podemos ayudarle a mejorar el rendimiento de la imagen, al tiempo que reducimos el riesgo de desarrollo y el tiempo de comercialización.Contacta con Wintop OpticsSi está desarrollando una cámara de documentos, un presentador visual, un escáner de documentos o un sistema de digitalización de documentos y busca un proveedor fiable de lentes ópticas, Wintop Optics está listo para ayudarle.Con años de experiencia en diseño óptico, fabricación y desarrollo OEM/ODM, ofrecemos soluciones de lentes personalizadas adaptadas a los requisitos de su aplicación.Visita: www.wintoplens.comCorreo electrónico: yorty@yuntal.comTeléfono: +86 153 0268 9906Póngase en contacto con nuestro equipo hoy mismo para hablar sobre su próximo proyecto de digitalización de documentos y descubra cómo la lente óptica adecuada puede mejorar la calidad de la imagen, el rendimiento de la captura de documentos y la competitividad del producto.
  • ¿Por qué son importantes los objetivos gran angular para los comederos inteligentes para pájaros?
    ¿Por qué son importantes los objetivos gran angular para los comederos inteligentes para pájaros? Jun 06, 2026
    IntroducciónLos comederos inteligentes para pájaros han transformado la observación de aves tradicional en una experiencia interactiva e inteligente. Equipados con cámaras, aplicaciones móviles y tecnología de reconocimiento de IA, estos dispositivos permiten a los usuarios observar, identificar y registrar especies de aves desde cualquier lugar.Si bien muchos consumidores se centran en la resolución de la cámara o en las funciones de inteligencia artificial, un componente fundamental suele pasar desapercibido: el objetivo de la cámara.La calidad de la lente de una cámara para comederos de pájaros influye directamente en la nitidez de la imagen, el campo de visión, la precisión en la detección de aves y la experiencia general del usuario. Una lente gran angular bien diseñada puede mejorar significativamente el rendimiento de una cámara inteligente para comederos de pájaros, capturando mayor actividad y ofreciendo una mejor calidad de imagen.En este artículo, exploramos por qué los objetivos gran angular son esenciales para los comederos inteligentes para pájaros y cómo elegir el objetivo adecuado puede mejorar la monitorización de las aves y las capacidades de reconocimiento mediante inteligencia artificial.¿Qué es una cámara inteligente para comederos de pájaros?Un comedero inteligente para pájaros combina un comedero tradicional con un sistema de cámara integrado, conectividad inalámbrica y software inteligente.A diferencia de los comederos convencionales, los comederos inteligentes para pájaros pueden:Captura fotos y vídeos de las aves que nos visitan.Enviar notificaciones cuando lleguen los pájarosPermite la visualización remota a través de aplicaciones móviles.Utilizar tecnología de IA para identificar especies de avesAlmacena y comparte contenido sobre observación de aves.Estas características han hecho que los comederos inteligentes para pájaros sean cada vez más populares entre los aficionados a las aves, los amantes de la naturaleza y los usuarios de hogares inteligentes.Sin embargo, todas estas funciones dependen de un elemento fundamental: una lente de alta calidad para la cámara del comedero de pájaros.Por qué el campo de visión es fundamental para los comederos inteligentes para pájarosLas aves son impredecibles.A diferencia de las cámaras de seguridad que vigilan áreas fijas, las cámaras instaladas en los comederos para pájaros deben captar animales pequeños que se mueven rápidamente y que a menudo aparecen desde diferentes direcciones.Un ángulo de visión reducido puede hacer que se pierdan fácilmente momentos importantes.Por eso, el campo de visión (FOV) juega un papel tan importante en el rendimiento de los comederos inteligentes para pájaros.Un objetivo gran angular para comederos de pájaros ofrece varias ventajas:Cubre una zona de alimentación más grandeCaptura más actividad de las avesReduce los puntos ciegosMejora el rendimiento en el seguimiento de aves.Mejora la experiencia del usuarioPor ejemplo, un objetivo ultra gran angular con un campo de visión cercano a los 180 grados puede vigilar casi toda el área alrededor del comedero, asegurando que las aves permanezcan visibles incluso cuando se mueven rápidamente.Ventajas de los objetivos gran angular para cámaras de comederos de pájarosCaptura más actividad de avesLos pájaros rara vez se quedan quietos.Aterrizan, dan pequeños saltos, se alejan volando y regresan en cuestión de segundos.Un campo de visión más amplio permite que la cámara registre un comportamiento más natural de las aves sin necesidad de mecanismos de reposicionamiento o seguimiento.Es menos probable que los usuarios se pierdan momentos emocionantes como:Pájaros llegando al comederoInteracciones entre diferentes especiesComportamientos alimentariosActividades de anidaciónMejorar la participación del usuarioUno de los objetivos principales de un comedero inteligente para pájaros es proporcionar una experiencia de observación agradable.Los objetivos gran angular crean una perspectiva más inmersiva al capturar tanto al ave como su entorno.Esto ayuda a los usuarios a sentirse más conectados con la naturaleza y fomenta una mayor interacción con el dispositivo.Reduzca los problemas de instalaciónUna cámara de ángulo estrecho suele requerir un posicionamiento preciso.Los objetivos gran angular ofrecen mayor flexibilidad durante la instalación, ya que cubren áreas más grandes y son menos sensibles a los problemas de alineación.Esto facilita la configuración para los usuarios finales.Mejora la calidad del contenido de vídeo.Muchos usuarios comparten vídeos y fotos de aves en las redes sociales.Un ángulo de visión más amplio crea imágenes más atractivas visualmente y permite a los usuarios capturar los movimientos completos de las aves en lugar de imágenes recortadas.Cómo las lentes gran angular mejoran el reconocimiento de aves mediante IALa inteligencia artificial se ha convertido en una de las características más atractivas de los modernos comederos inteligentes para pájaros.Muchas cámaras instaladas en comederos para pájaros ahora utilizan algoritmos de IA para identificar automáticamente las especies de aves.Sin embargo, el rendimiento de la IA depende en gran medida de la calidad de la imagen.Una lente de cámara de alta calidad para comederos de pájaros ayuda a los sistemas de IA al proporcionar:Mejor detección de sujetosUn campo de visión más amplio permite que el sistema detecte a las aves con mayor antelación a medida que se acercan al comedero.Seguimiento mejoradoLas aves suelen moverse rápidamente.Los objetivos gran angular mantienen a las aves dentro del encuadre durante más tiempo, lo que proporciona más datos de imagen para el análisis mediante inteligencia artificial.Identificación de especies más precisaLas imágenes nítidas con una distorsión mínima ayudan a los modelos de IA a identificar:Patrones de colorFormas de picoMarcas en las alasTamaño del cuerpoCuanto mejor sea la entrada óptica, más precisos serán los resultados de reconocimiento.Mayores oportunidades de detecciónUn área de visión más amplia aumenta la probabilidad de capturar aves que de otro modo permanecerían fuera del campo de visión de la cámara.Esto se traduce en un mayor número de eventos registrados y una mejor experiencia general para el usuario.Características clave a tener en cuenta en la lente de un comedero inteligente para pájarosNo todos los objetivos de las cámaras son adecuados para su uso en comederos para pájaros.A la hora de seleccionar un objetivo para una cámara de comedero de pájaros, los fabricantes deben tener en cuenta varios factores importantes.Campo de visión ultra amplioLos diseños gran angular permiten que la cámara supervise áreas de alimentación más extensas y capture una mayor actividad de las aves.Alta calidad de imagenLas imágenes nítidas son esenciales tanto para la satisfacción del usuario como para la precisión del reconocimiento por parte de la IA.Rendimiento en condiciones de poca luzLa actividad de las aves suele producirse durante el amanecer y el atardecer.Un objetivo con buena capacidad de captación de luz puede mejorar la calidad de la imagen en condiciones de iluminación difíciles.Diseño de baja distorsiónMientras lentes ultra gran angular Si bien es natural que se produzcan algunas distorsiones, los diseños ópticos optimizados ayudan a mantener la claridad de la imagen y una representación precisa de las aves.Estructura compactaLos comederos inteligentes para pájaros suelen ser dispositivos compactos.El diseño compacto de la lente simplifica la integración y ayuda a los fabricantes a mantener diseños de productos atractivos.Compatibilidad con sistemas de IALas cámaras modernas para comederos de pájaros dependen cada vez más del reconocimiento mediante inteligencia artificial.El diseño de las lentes debe cumplir con los requisitos de calidad de imagen de los algoritmos de visión artificial.Por qué los fabricantes de comederos inteligentes para pájaros necesitan el proveedor de lentes adecuadoEl éxito de un comedero inteligente para pájaros no solo depende del software y la electrónica, sino también del rendimiento óptico.Asociarse con un fabricante experimentado de lentes para comederos de pájaros ofrece varias ventajas:Diseño óptico personalizadoLos distintos diseños de comederos para pájaros requieren diferentes ángulos de visión y características ópticas.El desarrollo de lentes a medida ayuda a optimizar el rendimiento del producto.Calidad de fabricación estableLa consistencia es fundamental para la producción en masa.Los proveedores fiables garantizan que cada lente ofrezca el mismo rendimiento óptico.Apoyo técnicoLos ingenieros ópticos profesionales pueden ayudar a optimizar la selección de lentes, la compatibilidad con el sensor y la calidad de la imagen.Desarrollo de productos más rápidoTrabajar con un fabricante de lentes con experiencia puede reducir el tiempo de desarrollo y acelerar el lanzamiento de productos.Tendencias futuras en cámaras inteligentes para comederos de pájarosEl mercado de comederos inteligentes para pájaros continúa evolucionando rápidamente.Varias tendencias están dando forma al futuro de estos productos:Reconocimiento de aves mediante inteligencia artificialLos algoritmos de reconocimiento son cada vez más precisos y capaces de identificar cientos de especies de aves.Imágenes de mayor resoluciónLas cámaras 4K y de mayor resolución son cada vez más comunes.Ángulos de visión más ampliosLos fabricantes siguen adoptando diseños de lentes ultra gran angular para mejorar la experiencia del usuario.Conectividad en la nubeCada vez más dispositivos son compatibles con el almacenamiento en la nube y el acceso remoto.Monitoreo mejorado de la vida silvestreLos comederos inteligentes para pájaros se utilizan cada vez más no solo para alimentar a las aves, sino también para la observación de la fauna silvestre y la educación ambiental.Estas tendencias seguirán incrementando la demanda de objetivos de alta calidad para cámaras de comederos de pájaros.¿Por qué elegir Wintop Optics para soluciones de lentes para comederos de pájaros inteligentes?En Wintop Optics, nos especializamos en el diseño y la fabricación de lentes ópticas de alto rendimiento para dispositivos inteligentes, productos AIoT, cámaras de seguridad, sistemas de monitoreo de vida silvestre y comederos inteligentes para pájaros.Nuestras soluciones de lentes para cámaras de comederos de pájaros ofrecen:Diseños ópticos de gran angularAlta calidad de imagen para el reconocimiento por IAExcelente rendimiento en condiciones de poca luz.Estructuras compactas para una fácil integración.Servicios de personalización OEM y ODMCapacidad de producción en masa estableCon una amplia experiencia en el desarrollo de lentes ópticas, Wintop Optics ayuda a los fabricantes a crear productos de cámaras para comederos de pájaros más inteligentes y atractivos.Contacta con Wintop Optics¿Busca un fabricante fiable de lentes para comederos de pájaros inteligentes o un proveedor de lentes para cámaras de comederos de pájaros?Wintop Optics ofrece soluciones de lentes ópticas personalizadas para comederos inteligentes para pájaros, dispositivos de monitoreo de vida silvestre con IA y sistemas de cámaras inteligentes.TEL/Whatsapp: +86 153 0268 9906Sitio web: www.wintoplens.comCorreo electrónico: yorty@yuntal.comContacte hoy mismo con nuestro equipo para hablar sobre su próximo proyecto de comedero inteligente para pájaros y descubra cómo la lente adecuada puede mejorar el rendimiento, la experiencia del usuario y la precisión del reconocimiento de la IA.
1 2 3 4 5 6 7 8 9 10 11

Un total de 11 paginas

¿Necesitas ayuda? Habla con nosotros

Dejar un mensaje
Para cualquier solicitud de información o soporte técnico, rellene el formulario. Todos los campos marcados con un asterisco* son obligatorios.
entregar

Hogar

Productos

whatsApp

contacto