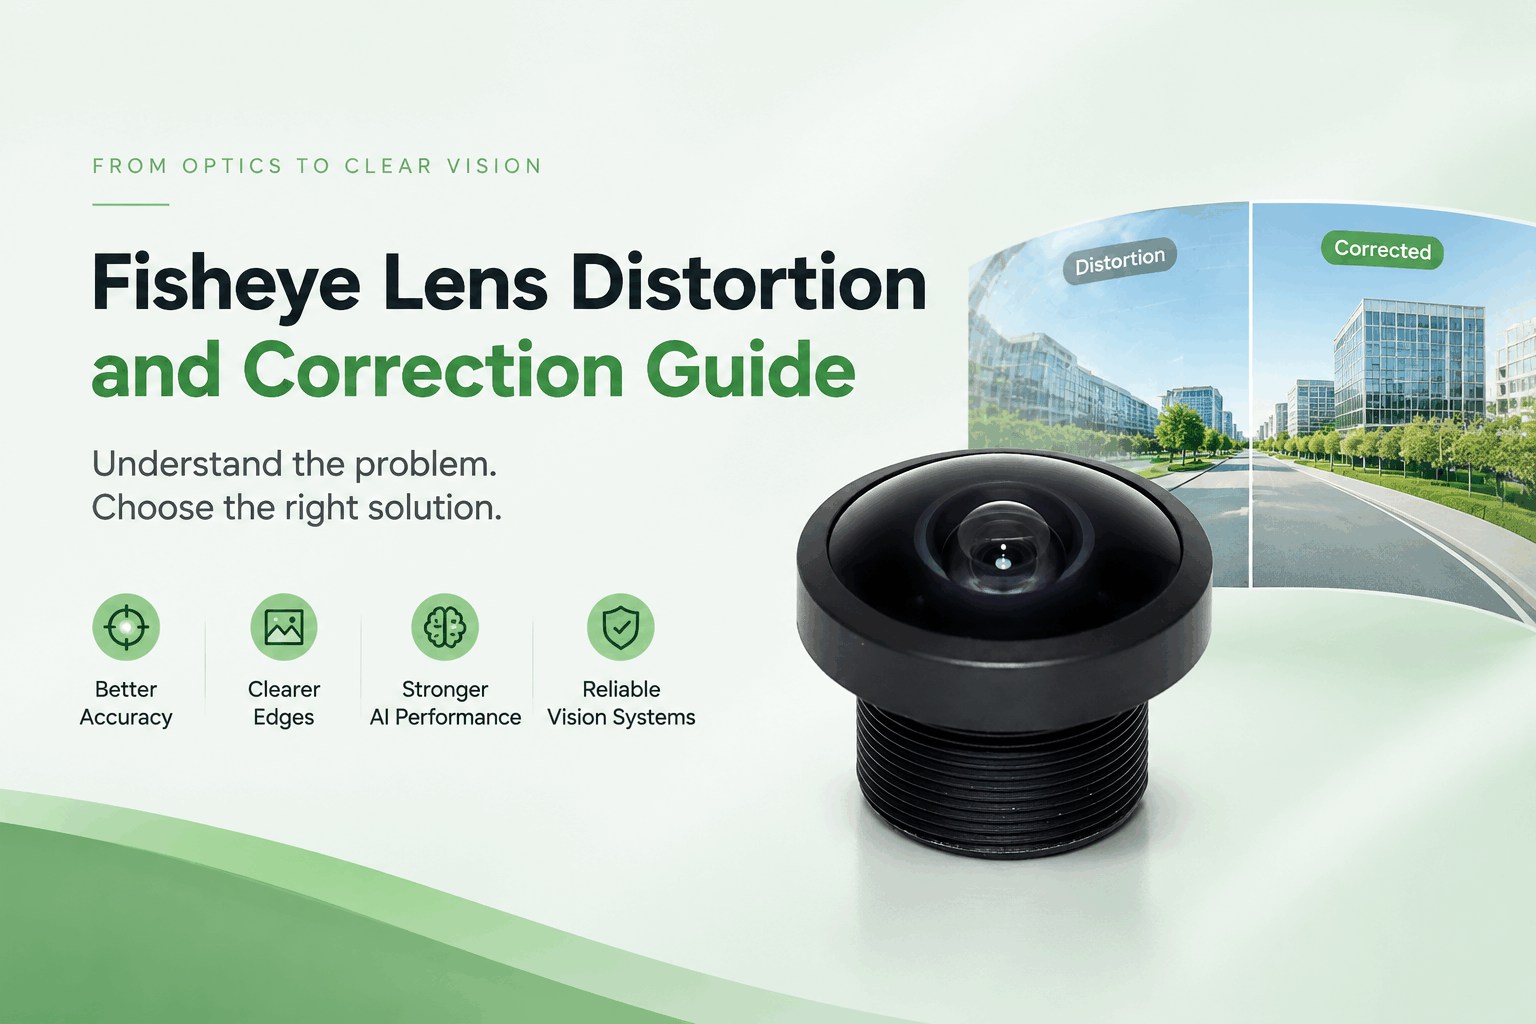
Distorsión de las lentes ojo de pez en visión artificial: Guía de corrección óptica frente a corrección por software
Oct 15, 2026
lentes ojo de pezOfrecen campos de visión (FOV) ultra amplios de 160° a 200°, lo que los hace vitales para la navegación SLAM de AMR/AGV, la visión periférica (AVM) de ADAS y los sistemas de visión artificial integrados.Sin embargo, esta capacidad de gran angular conlleva una desventaja fundamental: la distorsión de ojo de pez incontrolada. Esta distorsión provoca errores de posicionamiento, artefactos en la composición de imágenes, detección de objetos poco fiable y un rendimiento deficiente de los modelos de IA.Si bien muchos ingenieros confían únicamente en la corrección de distorsión por software, este no puede recuperar la información óptica que ya se ha perdido en el sensor CMOS. Los sistemas de visión más fiables combinan el control de la distorsión óptica en la fase de diseño de la lente con un ajuste fino mediante software calibrado. Esta guía explica la distorsión de ojo de pez, sus consecuencias en la práctica y las estrategias prácticas de corrección óptica.¿Qué es la distorsión de una lente ojo de pez? Una descripción general completa.La distorsión de ojo de pez es una distorsión radial inherente del barril, no un defecto de fabricación.Las lentes rectilíneas mantienen las líneas rectas a lo largo de toda la imagen.Los objetivos ojo de pez utilizan una proyección equidistante para adaptar una escena hemisférica a un sensor plano. La magnificación de la imagen disminuye hacia los bordes del encuadre, lo que provoca que las líneas rectas del mundo real se curven hacia afuera. Los objetos cercanos a los bordes aparecen comprimidos, con menos píxeles.Existen dos tipos principales de distorsión que afectan a la visión artificial:Distorsión radial del cañón (dominante): La principal fuente de errores geométricos para SLAM, composición de imágenes y tareas de medición.Distorsión tangencial: Causada por una ligera desalineación de los elementos de la lente o por la inclinación del sensor. Es menos perceptible en lentes de buena calidad, pero resulta fundamental para la visión robótica estereoscópica y binocular de alta precisión.Cómo la distorsión de ojo de pez perjudica el rendimiento de la visión artificialLa distorsión altera la geometría de la escena, lo que degrada directamente los algoritmos de visión artificial en aplicaciones industriales y automotrices clave:Impacto en la navegación SLAM de AMR y AGVLas imágenes distorsionadas dificultan la extracción de puntos característicos. Los objetos comprimidos en los bordes de la imagen reducen la confianza en la detección de obstáculos, lo que provoca que los errores geométricos se acumulen fotograma a fotograma y disminuye la precisión de la localización.Impacto en los sistemas de visión periférica AVM para automóvilesLa distorsión severa del cañón provoca una desalineación en la costura y la deformación de los contornos de los bordillos u obstáculos. La reprogramación intensiva del software difumina los detalles de los bordes y aumenta la latencia de procesamiento de la ECU.Impacto en la visión estéreo robótica binocularAl seleccionar un 3D lente de visión robótica Debido a la configuración incorrecta, los parámetros de distorsión desiguales entre las lentes ojo de pez emparejadas introducen errores sistemáticos en el cálculo de la profundidad, lo que reduce gravemente la precisión en las tareas de recogida y colocación y de inspección 3D.Impacto en la detección de objetos mediante IA y redes neuronalesLas redes neuronales convolucionales (CNN) entrenadas con conjuntos de datos rectilíneos estándar tienen un rendimiento deficiente con entradas distorsionadas de ojo de pez. Reentrenar los modelos de IA con conjuntos de datos distorsionados aumenta significativamente el tiempo y el costo de desarrollo.Técnicas de corrección óptica y flujo de trabajo recomendadoLa corrección óptica suprime la distorsión de barril inherente durante la fase de diseño del objetivo, antes de que la imagen llegue al sensor. Las técnicas ópticas clave incluyen:Elementos de lentes asféricas: Se utiliza para contrarrestar la deformación del cañón y maximizar la nitidez del filo.Grupos ópticos multielemento: Diseñado para equilibrar las aberraciones ópticas en todo el campo de visión.Coincidencia del ángulo del rayo principal (CRA): Alinear el sensor CRA de la lente con el sensor CMOS objetivo para evitar la interferencia entre píxeles y el viñeteado de los bordes.Tolerancias de montaje estrictas: Minimizar la distorsión por descentramiento tangencial durante la producción en masa.Nota: Es físicamente imposible lograr una distorsión cero para campos de visión superiores a 160°. El objetivo de la optimización óptica es minimizar la distorsión de barril intrínseca, proporcionar una iluminación uniforme y preservar la densidad de píxeles en los bordes.Flujo de trabajo de integración recomendado1. Seleccione lentes de baja distorsión: Elija objetivos ojo de pez M12 que ofrezcan una alta consistencia entre lotes y una corrección antirreflejo adaptada al sensor.2. Ejecutar la calibración de la cámara: Realice una calibración precisa (se recomienda el modelo Kannala-Brandt), especialmente para pares de visión estereoscópica.3. Aplicar un proceso de deformación ligero: Utilice una reasignación sutil de píxeles en lugar de un estiramiento agresivo de los bordes para evitar el desenfoque.4. Validar la estabilidad ambiental: Pruebe el rendimiento de la imagen en condiciones extremas de temperatura y vibración antes de su implementación en campo.Errores comunes de ingenieríaPerseguir a ciegas el campo de visión más amplio sin comprobar las especificaciones de distorsión.Elegir lentes ojo de pez genéricos baratos y esperar que el software corrija todos los defectos.Ignorar la variación óptica entre lotes para la producción en masaLas lentes solo se prueban en entornos de laboratorio con temperatura ambiente estable.Soluciones de lentes ojo de pez de Wintop Optics para visión artificial.Wintop Optics diseña y fabrica ópticamente optimizados Objetivos ojo de pez y ultra gran angular M12 para la percepción robótica, la navegación de AMR, los robots humanoides y los sistemas ADAS AVM.Nuestros objetivos ofrecen un equilibrio entre un campo de visión de 160° a 200°, una distorsión de barril controlada, una alta resolución en los bordes y una calidad de producción en masa constante. Ofrecemos:Lentes ojo de pez M12 estándar de baja distorsiónDiseño óptico personalizado y creación de prototipos.Pares de lentes compatibles para visión estereoscópica/binocularLentes ojo de pez de calidad automotriz para visión periférica ADASNuestro equipo óptico le ayuda a definir el presupuesto de distorsión y a adaptar el sensor a la lente, lo que le permite evitar costosos problemas de depuración de algoritmos causados por una distorsión excesiva de la lente.Comparta con nosotros las especificaciones de su sensor, el campo de visión objetivo, la distancia de trabajo, los requisitos de distorsión y las limitaciones operativas, y le recomendaremos una lente ojo de pez estándar o personalizada adecuada.Preguntas frecuentes (FAQ)1. ¿Pueden los objetivos ojo de pez lograr una distorsión cero?No. Para ángulos de campo de visión (FOV) superiores a 160°, la distorsión óptica cero es físicamente imposible. El objetivo de ingeniería es minimizar la distorsión de barril intrínseca mediante el diseño óptico, manteniendo al mismo tiempo la resolución de los bordes.2. ¿Sigue siendo necesario el desenfoque por software para los objetivos ojo de pez con corrección óptica?Sí. Incluso las lentes ojo de pez optimizadas conservan una ligera distorsión medible. La corrección óptica reduce la magnitud de la distorsión, lo que permite ejecutar un software de corrección de distorsión ligero sin causar desenfoque por interpolación ni sobrecargar el procesador de la ECU.3. ¿Qué es la distorsión de la televisión y por qué es importante para la visión artificial?La distorsión de TV cuantifica la deformación geométrica de la imagen como un porcentaje. Un valor de distorsión de TV más bajo indica menor deformación óptica intrínseca, menores requisitos de procesamiento de software y un rendimiento más fiable para los algoritmos SLAM, de detección y de medición.4. ¿Qué es mejor para AMR SLAM: un objetivo ojo de pez o un objetivo gran angular rectilíneo?Depende del campo de visión (FOV) que necesites. Los objetivos gran angular rectilíneos funcionan bien para campos de visión inferiores a 120°. Para una percepción del entorno de más de 160° en robots móviles autónomos (AMR) y robótica humanoide, los objetivos ojo de pez optimizados ópticamente con distorsión controlada son el estándar de la industria.5. ¿Son las lentes ojo de pez genéricas de bajo costo adecuadas para la robótica de producción en masa?No. Los objetivos ojo de pez genéricos para el consumidor sufren de una gran variación de fabricación entre lotes, una nitidez deficiente en los bordes y una alta distorsión intrínseca, lo que conlleva un rendimiento inestable del algoritmo en los sistemas desplegados sobre el terreno.



 Suscríbete a nuestros boletines


 IPv6 network supported.