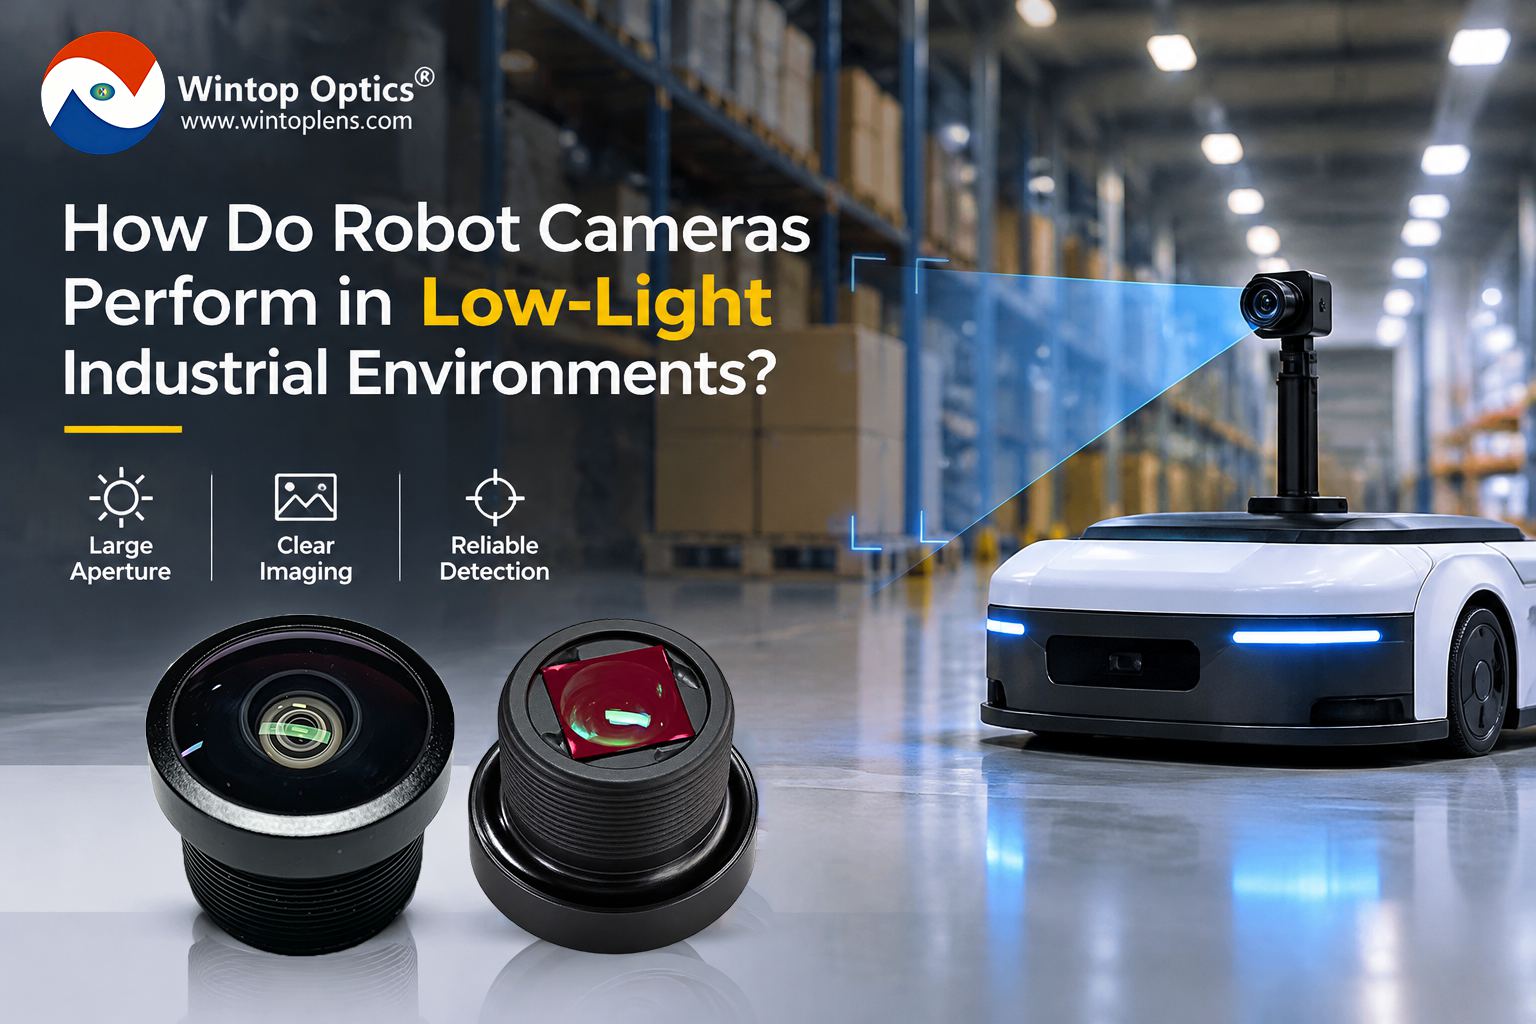
¿Qué rendimiento ofrecen las cámaras robóticas en entornos industriales con poca luz?
Nov 06, 2026
En la automatización industrial moderna, se espera que los robots funcionen de forma fiable las 24 horas del día. Desde robots móviles autónomos (AMR) y vehículos guiados automáticamente (AGV) en almacenes hasta robots de inspección industrial y máquinas de limpieza autónomas, muchos sistemas robóticos deben seguir funcionando en entornos con condiciones de iluminación poco ideales.Los pasillos oscuros de los almacenes, los rincones mal iluminados de las fábricas, las zonas de inspección nocturnas y los cambios en la iluminación entre interiores y exteriores pueden afectar al rendimiento de la cámara.Cuando disminuye la iluminación, las cámaras de los robots pueden producir imágenes más oscuras, perder detalles finos o tener dificultades para identificar con precisión los objetos cercanos. Estos problemas pueden afectar la navegación, la detección de obstáculos y la inspección visual.Entonces, ¿cómo se puede? sistemas de visión robótica ¿Cómo mantener una calidad de imagen fiable en entornos industriales con poca luz? La respuesta depende de varios factores, como la apertura del objetivo, el rendimiento del sensor de imagen, los ajustes de exposición y el diseño óptico.1. ¿Por qué la captura de imágenes en condiciones de poca luz supone un reto para los robots industriales?A diferencia de las cámaras de vigilancia fijas, las cámaras robóticas a menudo necesitan capturar imágenes mientras el robot se mueve o interactúa con su entorno.En entornos con poca luz, la luz insuficiente que llega al sensor de imagen puede generar varios problemas de imagen:Imágenes oscuras y subexpuestasCuando no hay suficiente luz disponible, las imágenes pueden aparecer demasiado oscuras, lo que dificulta que los algoritmos de visión distingan objetos, bordes y características del entorno.Aumento del ruido de la imagenLos sistemas de cámaras pueden aumentar la ganancia electrónica para compensar la falta de luz. Sin embargo, una ganancia excesiva puede amplificar el ruido no deseado de la imagen, reduciendo su nitidez y afectando al reconocimiento de objetos.Desenfoque de movimiento durante el movimiento del robotLos tiempos de exposición más prolongados permiten que llegue más luz al sensor, pero también pueden provocar desenfoque por movimiento cuando el robot o los objetos circundantes se mueven.Fiabilidad reducida del reconocimiento visualUna mala calidad de imagen puede dificultar que los sistemas robóticos identifiquen obstáculos, reconozcan objetos y mantengan una información visual coherente durante su funcionamiento.Para los robots que operan de forma continua en almacenes, fábricas y entornos exteriores, estos desafíos hacen que la captura de imágenes en condiciones de poca luz sea una consideración importante durante el desarrollo de cámaras y lentes.2. ¿Cómo mejora un objetivo de gran apertura el rendimiento en condiciones de poca luz?Uno de los factores ópticos más importantes que afectan a la obtención de imágenes en condiciones de poca luz es la apertura del objetivo.La apertura determina la cantidad de luz que puede pasar a través del objetivo y llegar al sensor de imagen. Generalmente se expresa mediante un número f, como f1.6, f2.0 o f2.8.Un número F más pequeño generalmente indica una apertura mayor y una mayor capacidad de captación de luz.Por ejemplo:Apertura F1.6: Permite que entre más luz en el sistema óptico, lo que lo hace adecuado para aplicaciones con iluminación limitada.Apertura F2.0: Proporciona un equilibrio útil entre la captación de luz y la profundidad de campo para muchas aplicaciones de visión robótica.Apertura F2.8: Permite la entrada de menos luz en comparación con F1.6 o F2.0, lo que podría requerir un tiempo de exposición más prolongado o una mayor ganancia en entornos oscuros.En las mismas condiciones, un objetivo F1.6 tiene una apertura mayor que un objetivo F2.0 y, teóricamente, puede transmitir aproximadamente un 56 % más de luz, suponiendo una transmisión óptica comparable.En el caso de los robots móviles, esta luz adicional puede ayudar a la cámara a lograr una exposición suficiente con un tiempo de exposición más corto o una ganancia menor.Esto resulta especialmente valioso al capturar objetos en movimiento o al monitorizar el entorno mientras el robot está en movimiento.Sin embargo, una mayor apertura no es automáticamente la mejor opción para todas las aplicaciones. También deben tenerse en cuenta la nitidez óptica, la profundidad de campo, la compatibilidad con el sensor y las condiciones de iluminación reales.3. Por qué la apertura por sí sola no es suficienteSi bien una gran apertura ayuda a mejorar la captación de luz, el rendimiento general de la imagen en condiciones de poca luz depende de todo el sistema de la cámara.Tamaño del sensor de imagen y rendimiento de los píxelesEl sensor de imagen convierte la luz incidente en señales eléctricas. El tamaño del sensor, el tamaño de los píxeles y la sensibilidad a la luz influyen en la eficacia con la que funciona una cámara en condiciones de poca luz.Una combinación adecuada de lente y sensor de imagen es esencial para obtener imágenes nítidas.Tiempo de exposición y velocidad de fotogramasLos tiempos de exposición más prolongados pueden mejorar el brillo de la imagen, pero pueden provocar desenfoque por movimiento.En el caso de los robots móviles autónomos (AMR), los vehículos guiados automáticamente (AGV) y los robots de inspección móviles, los ajustes de exposición deben optimizarse según la velocidad de movimiento y los requisitos de adquisición de imágenes.Ganancia y ruido de imagenAumentar la ganancia del sensor puede aclarar una imagen, pero una amplificación excesiva puede reducir la calidad de la imagen.Una lente y un sensor bien combinados pueden ayudar al sistema de imagen a captar suficiente luz sin depender demasiado de la ganancia electrónica.Transmisión óptica y calidad de imagenEl rendimiento de un objetivo no depende únicamente de la apertura. La transmisión óptica, el recubrimiento del objetivo, las aberraciones ópticas y la nitidez de la imagen también influyen en la calidad de la imagen final.Por lo tanto, la visión robótica en condiciones de poca luz requiere un enfoque coordinado en cuanto al diseño óptico y la configuración de la cámara.4. ¿Qué aplicaciones robóticas se benefician de las lentes de gran apertura?Las distintas aplicaciones robóticas tienen diferentes requisitos de iluminación. Los diseños ópticos de gran apertura pueden ser especialmente útiles en los siguientes entornos.Robots móviles autónomos (AMR) y vehículos guiados automáticamente (AGV) para almacenesLos robots móviles autónomos suelen desplazarse por los pasillos de los almacenes, las zonas de almacenamiento y las zonas de carga, donde la iluminación puede variar a lo largo del día.Los objetivos de gran apertura pueden ayudar a mejorar la captura de imágenes en áreas con poca luz, lo que facilita la detección de obstáculos y la percepción del entorno.Robots de inspección industrialLos robots de inspección pueden necesitar capturar información visual dentro de salas de equipos, instalaciones de producción o espacios industriales parcialmente cerrados.Una correcta captación de luz ayuda a mantener la visibilidad de la imagen cuando la iluminación ambiental es limitada.Robots de limpieza comercialesLos robots de limpieza comerciales suelen operar en grandes edificios, pasillos, aparcamientos y otras zonas con iluminación irregular.Una lente de gran apertura adecuada puede ayudar a sus sistemas de visión a capturar información del entorno en condiciones de iluminación cambiantes.Robots de inspección y seguridad para exterioresLos robots de exterior pueden funcionar durante las primeras horas de la mañana, las tardes o la noche.En estas aplicaciones, la apertura del objetivo debe evaluarse junto con la sensibilidad del sensor, el control de la exposición y la iluminación suplementaria cuando sea necesario.5. ¿Qué deben tener en cuenta los fabricantes al seleccionar una lente para robot en condiciones de poca luz?Para los desarrolladores de robótica y los fabricantes de módulos de cámara, seleccionar un objetivo adecuado para condiciones de poca luz requiere algo más que comparar números F.Durante la integración óptica deben evaluarse varios factores:Abertura: Considere los diseños F1.6 o F2.0 cuando se requiera una mayor entrada de luz.Compatibilidad con sensores: Adapta el objetivo al tamaño y la resolución del sensor de imagen.Nitidez óptica: Asegúrese de que la imagen tenga suficiente detalle en todo el campo de visión requerido.Campo de visión: Seleccione un rango de visión adecuado para las tareas de navegación o inspección del robot.Profundidad de campo: Tenga en cuenta la distancia de trabajo y el rango de objetos que deben permanecer enfocados.Integración mecánica: Compruebe las dimensiones del objetivo, el TTL, las interfaces de montaje y el espacio de instalación.Para aplicaciones que implican la detección de obstáculos a corta distancia o de objetos a diferentes distancias, la profundidad de campo merece especial atención. Una apertura muy grande puede reducir el rango de distancias que se mantienen nítidas de forma aceptable.Por lo tanto, es fundamental probar el sistema completo de cámara y objetivo en condiciones de funcionamiento reales.6. Wintop Optics: Soluciones de lentes ópticas para visión robótica.En Óptica WintopEntendemos que una visión robótica fiable comienza con componentes ópticos adecuados.Con 20 años de experiencia en el desarrollo y la fabricación de lentes ópticas, ofrecemos soluciones de lentes de imagen para diversas aplicaciones robóticas, incluidos robots móviles autónomos (AMR), vehículos guiados automáticamente (AGV), robots de inspección industrial, robots de limpieza comerciales y sistemas móviles autónomos.Nuestro soluciones de lentes robóticas cubrir diferentes requisitos ópticos, entre ellos:Diseños de gran apertura F1.6 y F2.0 para una mejor captación de luz.Diseños ópticos de gran angular y ojo de pez para la percepción del entorno.Compatibilidad con imágenes de alta resolución para sistemas de visión robótica.Distorsión controlada para diferentes requisitos de procesamiento de imágenes.Estructuras ópticas compactas para la integración de cámaras en espacios reducidos.Desarrollo de lentes a medida en función de los requisitos específicos de cada aplicación.Tanto si está desarrollando un robot de navegación para almacenes, un sistema de inspección industrial o una máquina de limpieza autónoma, seleccionar la lente óptica adecuada puede ayudar a mejorar la consistencia y la fiabilidad de su sistema de visión.¿Buscas un objetivo de cámara de gran apertura para tu proyecto de visión robótica?Póngase en contacto con Wintop Optics para hablar sobre sus necesidades de imagen y explorar soluciones de lentes ópticas adecuadas para sus aplicaciones robóticas de próxima generación.Preguntas frecuentesP1: ¿Cuál es la mejor apertura para cámaras robóticas en condiciones de poca luz?Los objetivos F1.6 y F2.0 son opciones comunes para aplicaciones de visión robótica que requieren una mejor captación de luz. La apertura ideal depende de la iluminación ambiental, el rendimiento del sensor, la distancia de trabajo y los requisitos de profundidad de campo.P2: ¿Es mejor un objetivo F1.6 que un objetivo F2.0 para la fotografía en condiciones de poca luz?En general, sí. Un objetivo F1.6 tiene una apertura mayor y, teóricamente, puede transmitir aproximadamente un 56 % más de luz que un objetivo F2.0 en condiciones similares. Sin embargo, la calidad general de la imagen también depende de la transmisión óptica, la sensibilidad del sensor y los ajustes de exposición.P3: ¿Puede un objetivo de gran apertura reducir el desenfoque por movimiento en robots móviles?Una mayor apertura permite que llegue más luz al sensor, lo que puede reducir los tiempos de exposición. Esto puede ayudar a disminuir el desenfoque por movimiento cuando los robots u objetos circundantes se desplazan.P4: ¿Por qué las cámaras de los robots producen imágenes con ruido en entornos oscuros?Cuando la iluminación es insuficiente, los sistemas de cámara pueden aumentar la ganancia electrónica para mejorar el brillo de las imágenes. Una ganancia excesiva puede amplificar el ruido de la imagen, reduciendo la nitidez visual y afectando el reconocimiento de objetos.P5: ¿Wintop Optics proporciona lentes de gran apertura para visión robótica?Sí. Wintop Optics desarrolla y fabrica lentes de imagen óptica para aplicaciones de visión robótica, incluyendo diseños de gran apertura F1.6 y F2.0. También se pueden analizar soluciones ópticas personalizadas según los requisitos específicos del sensor, el campo de visión y la integración mecánica.



 Suscríbete a nuestros boletines


 IPv6 network supported.